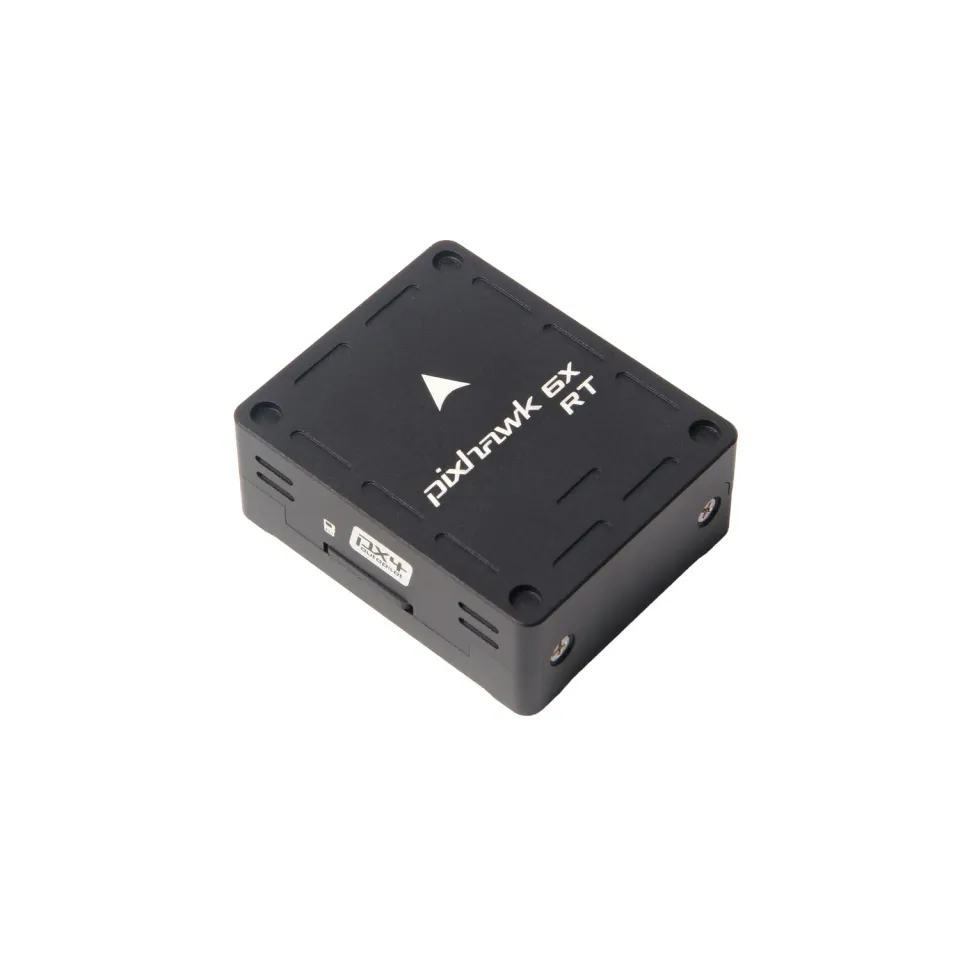
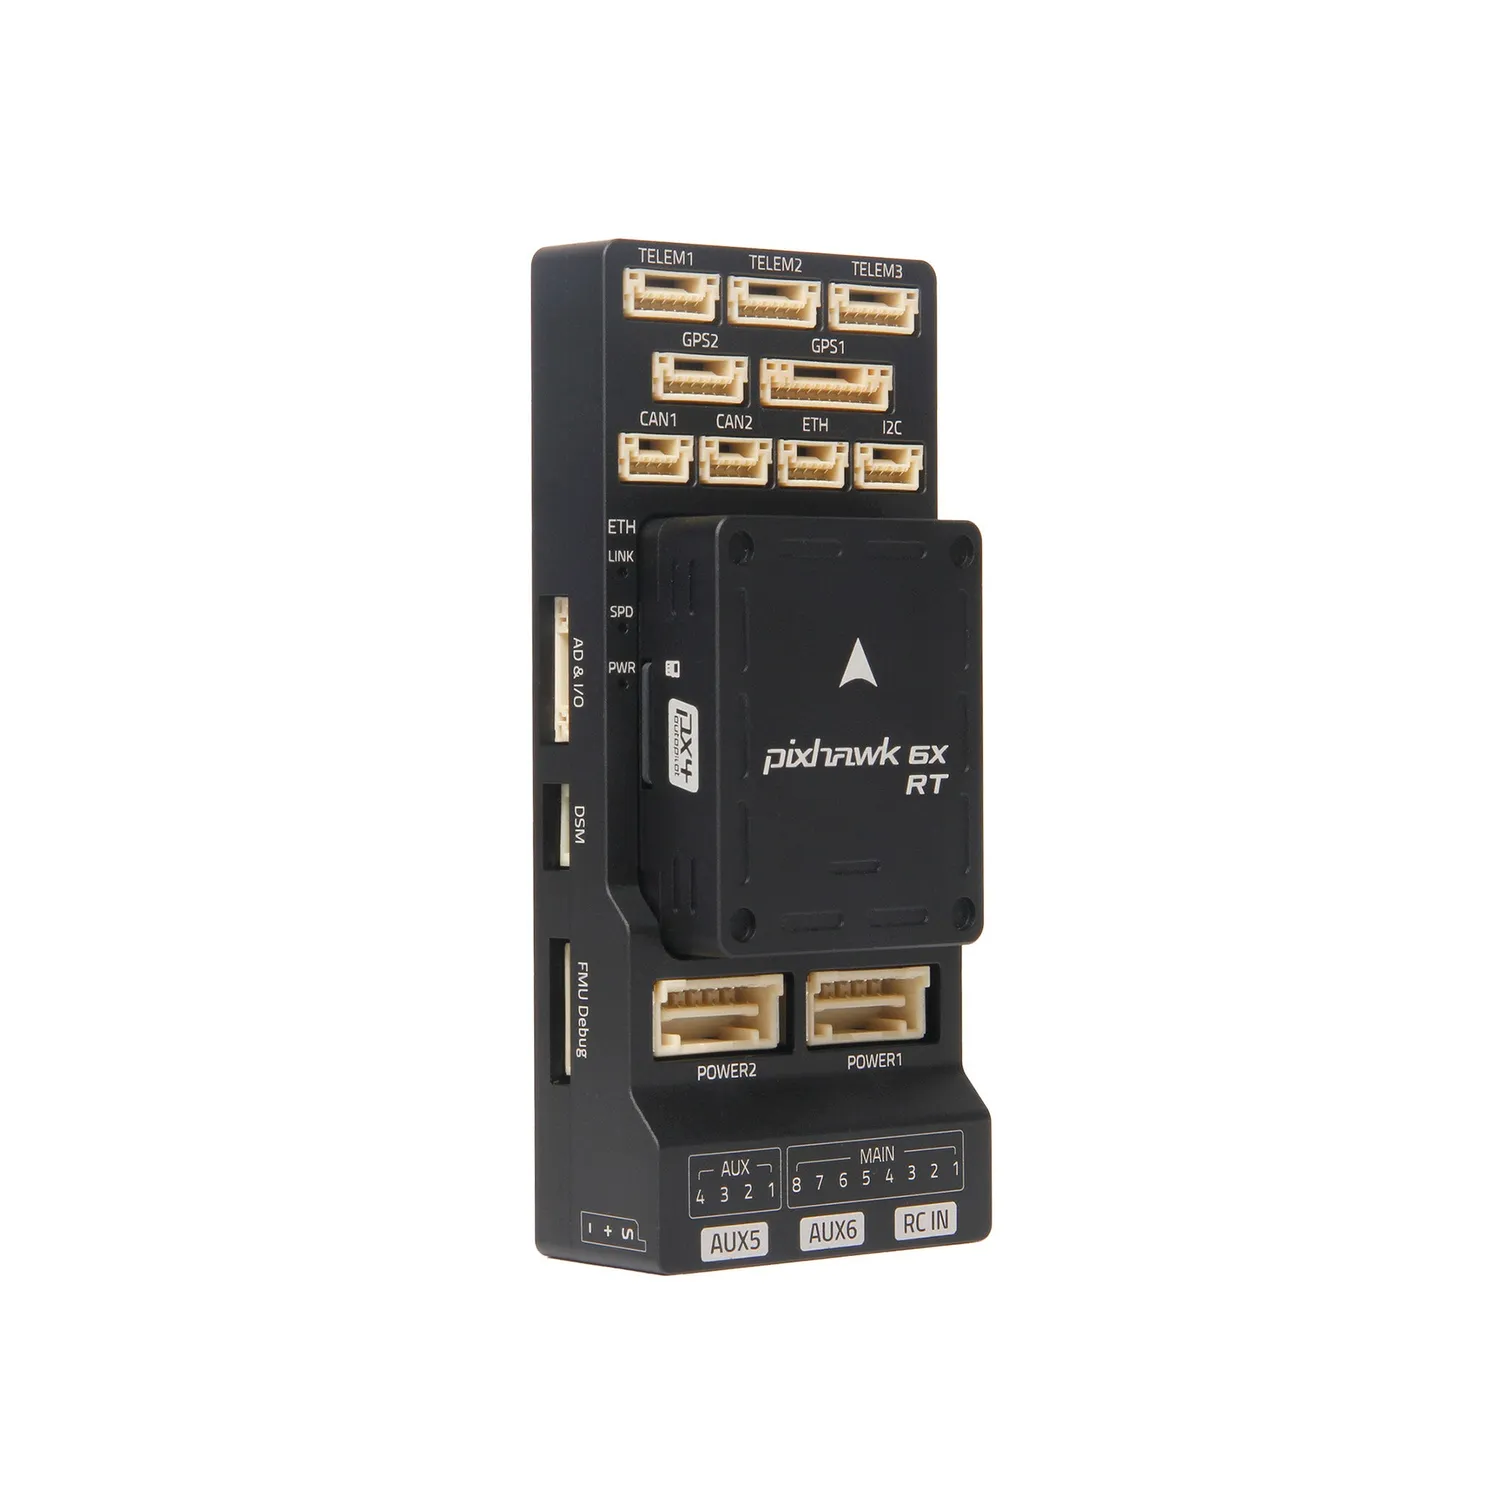
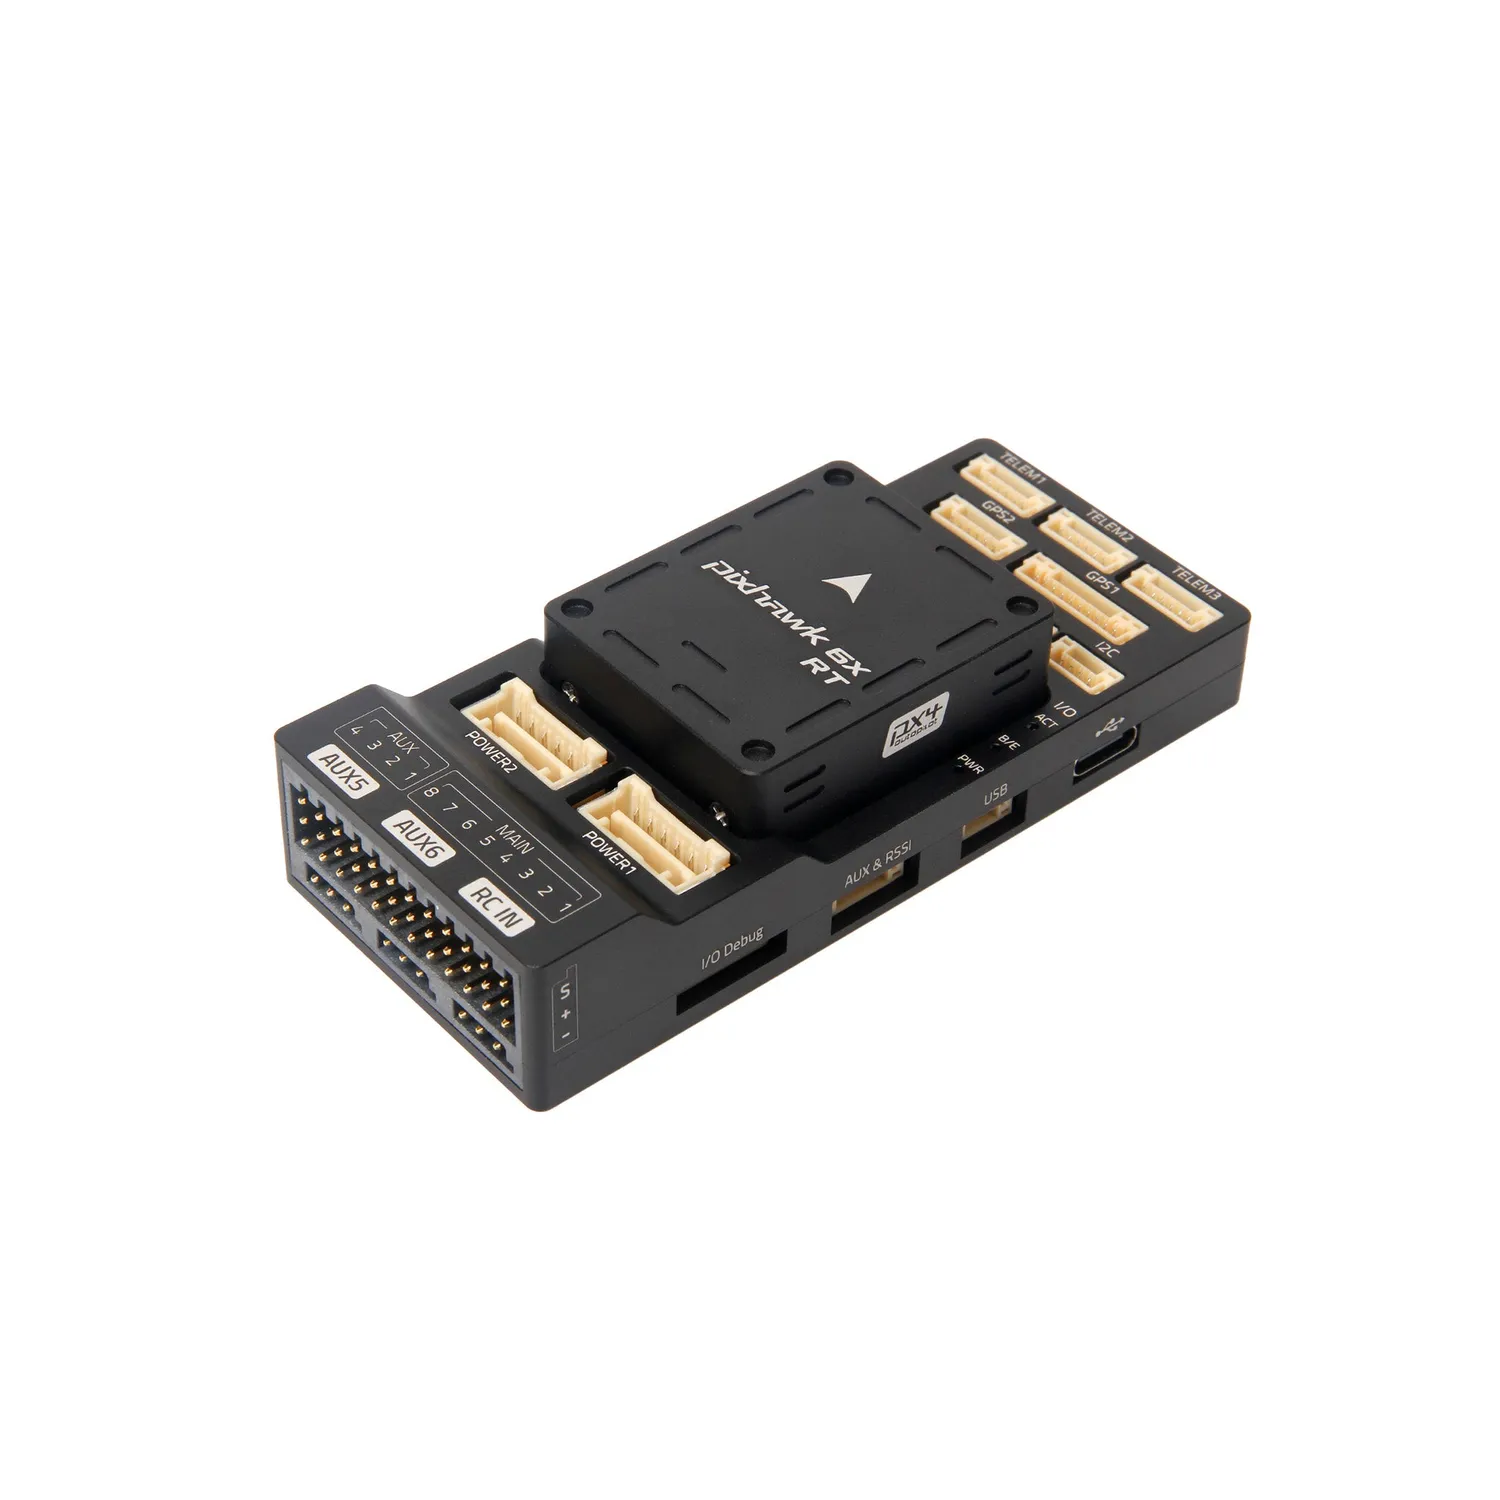
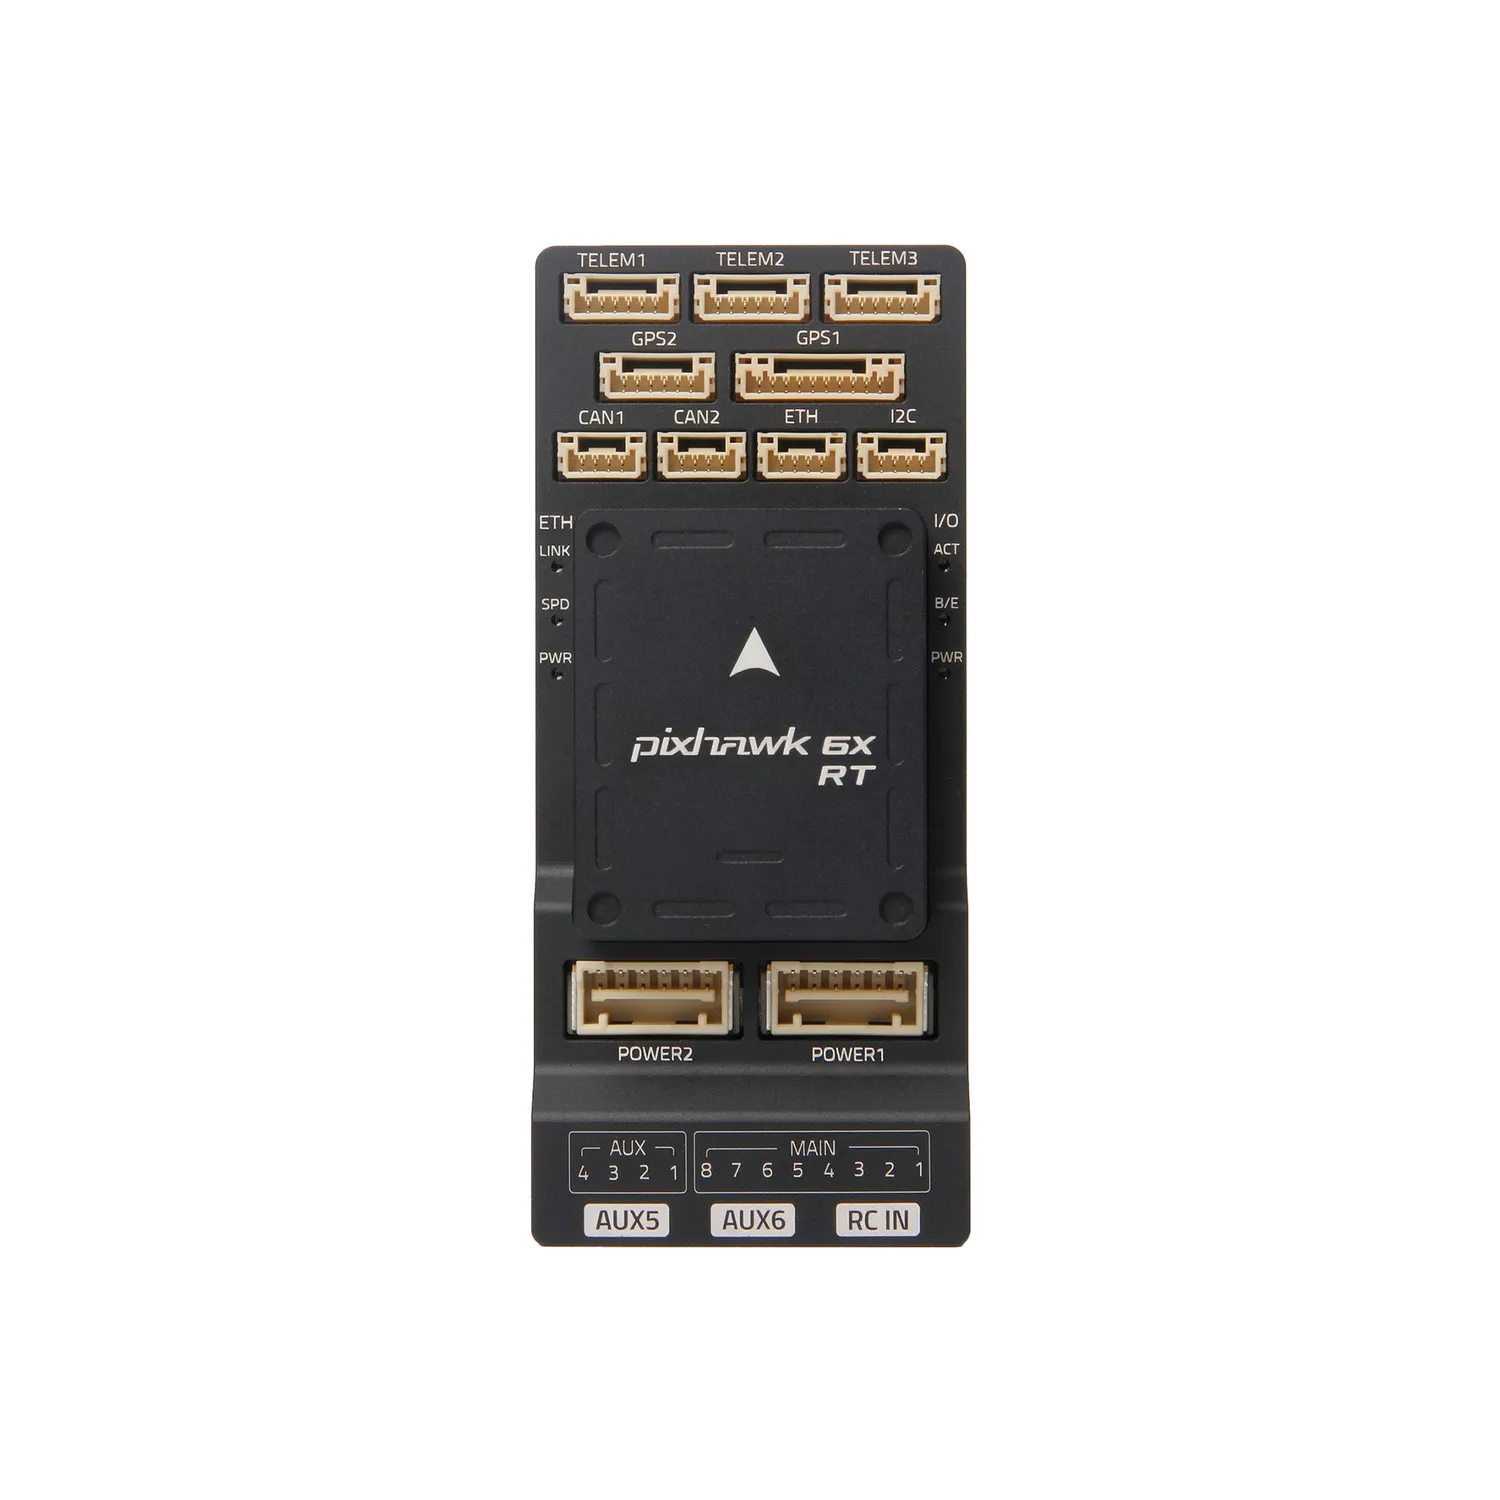
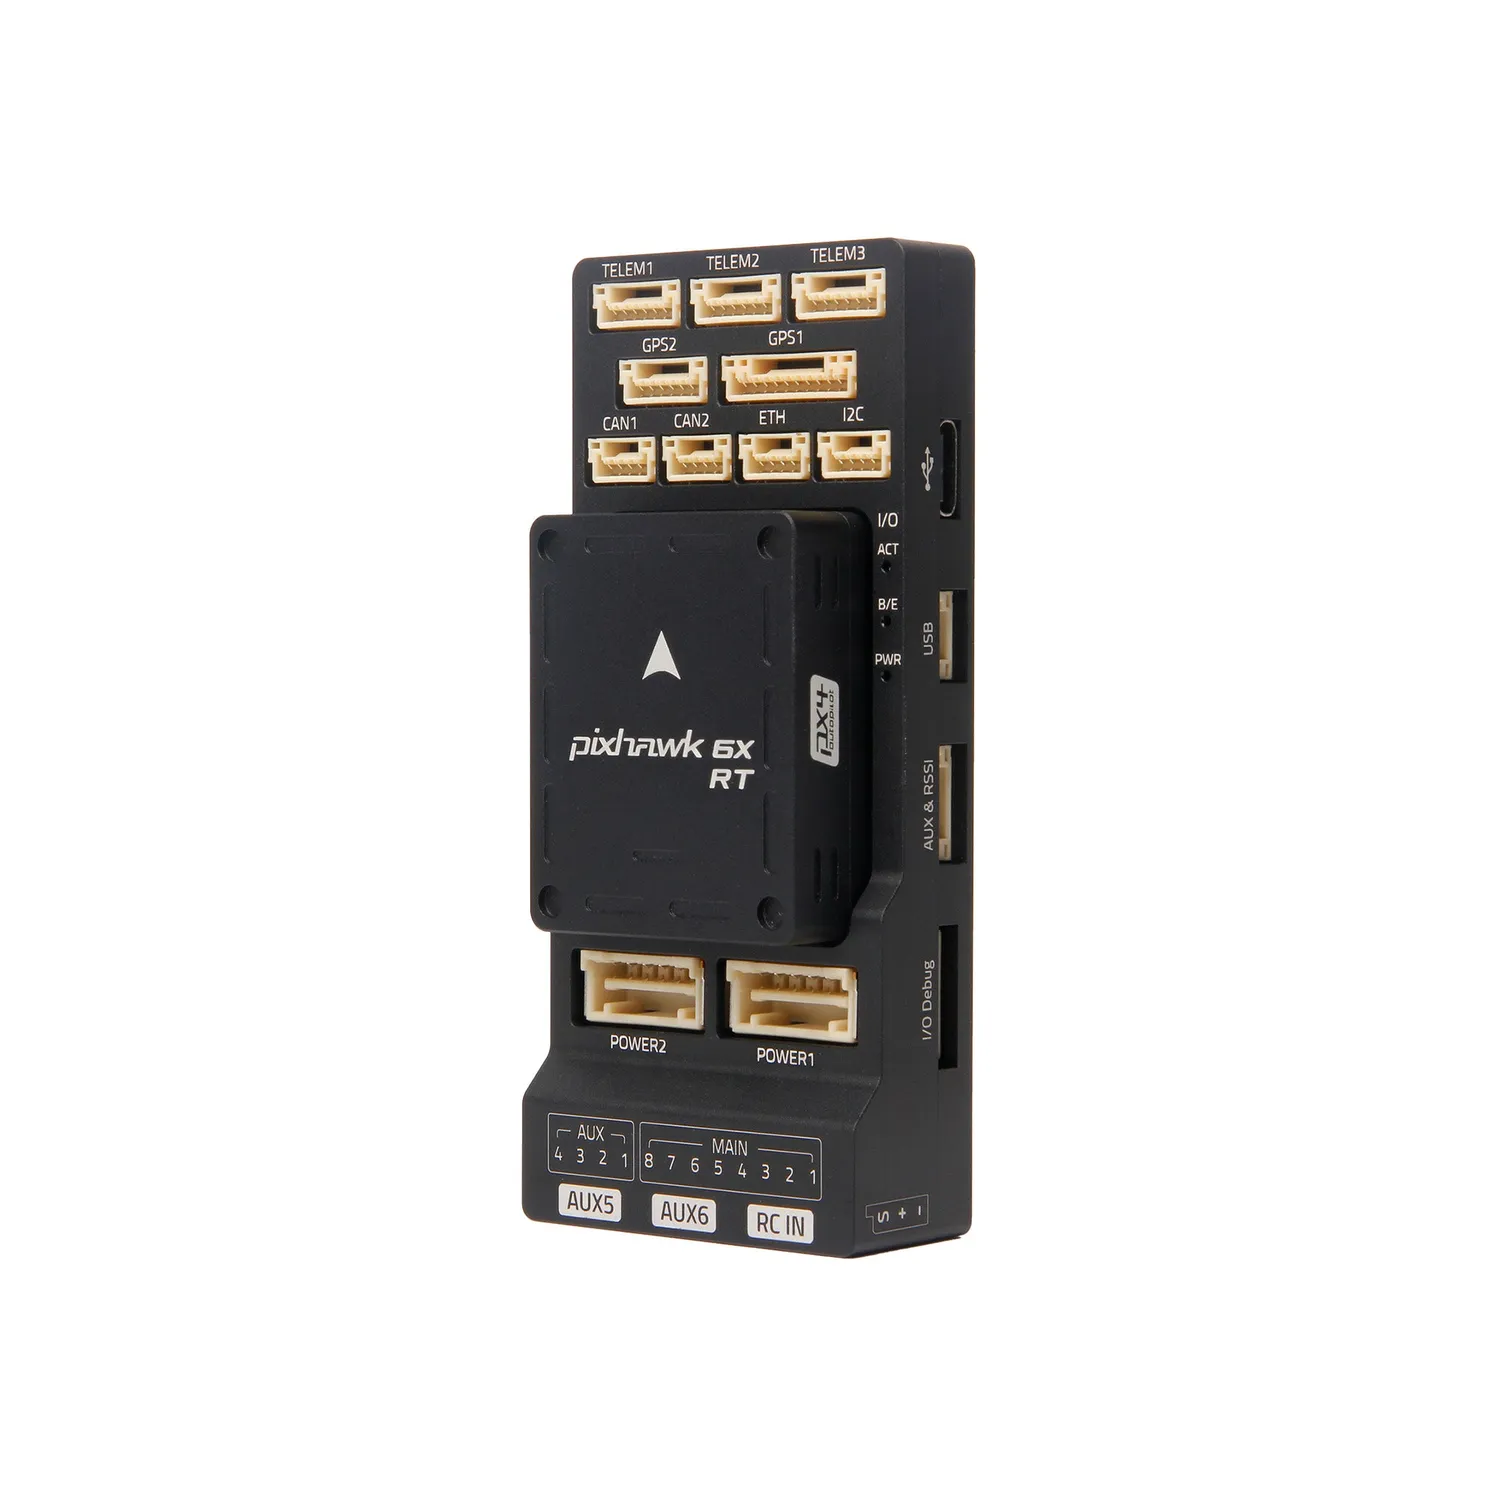
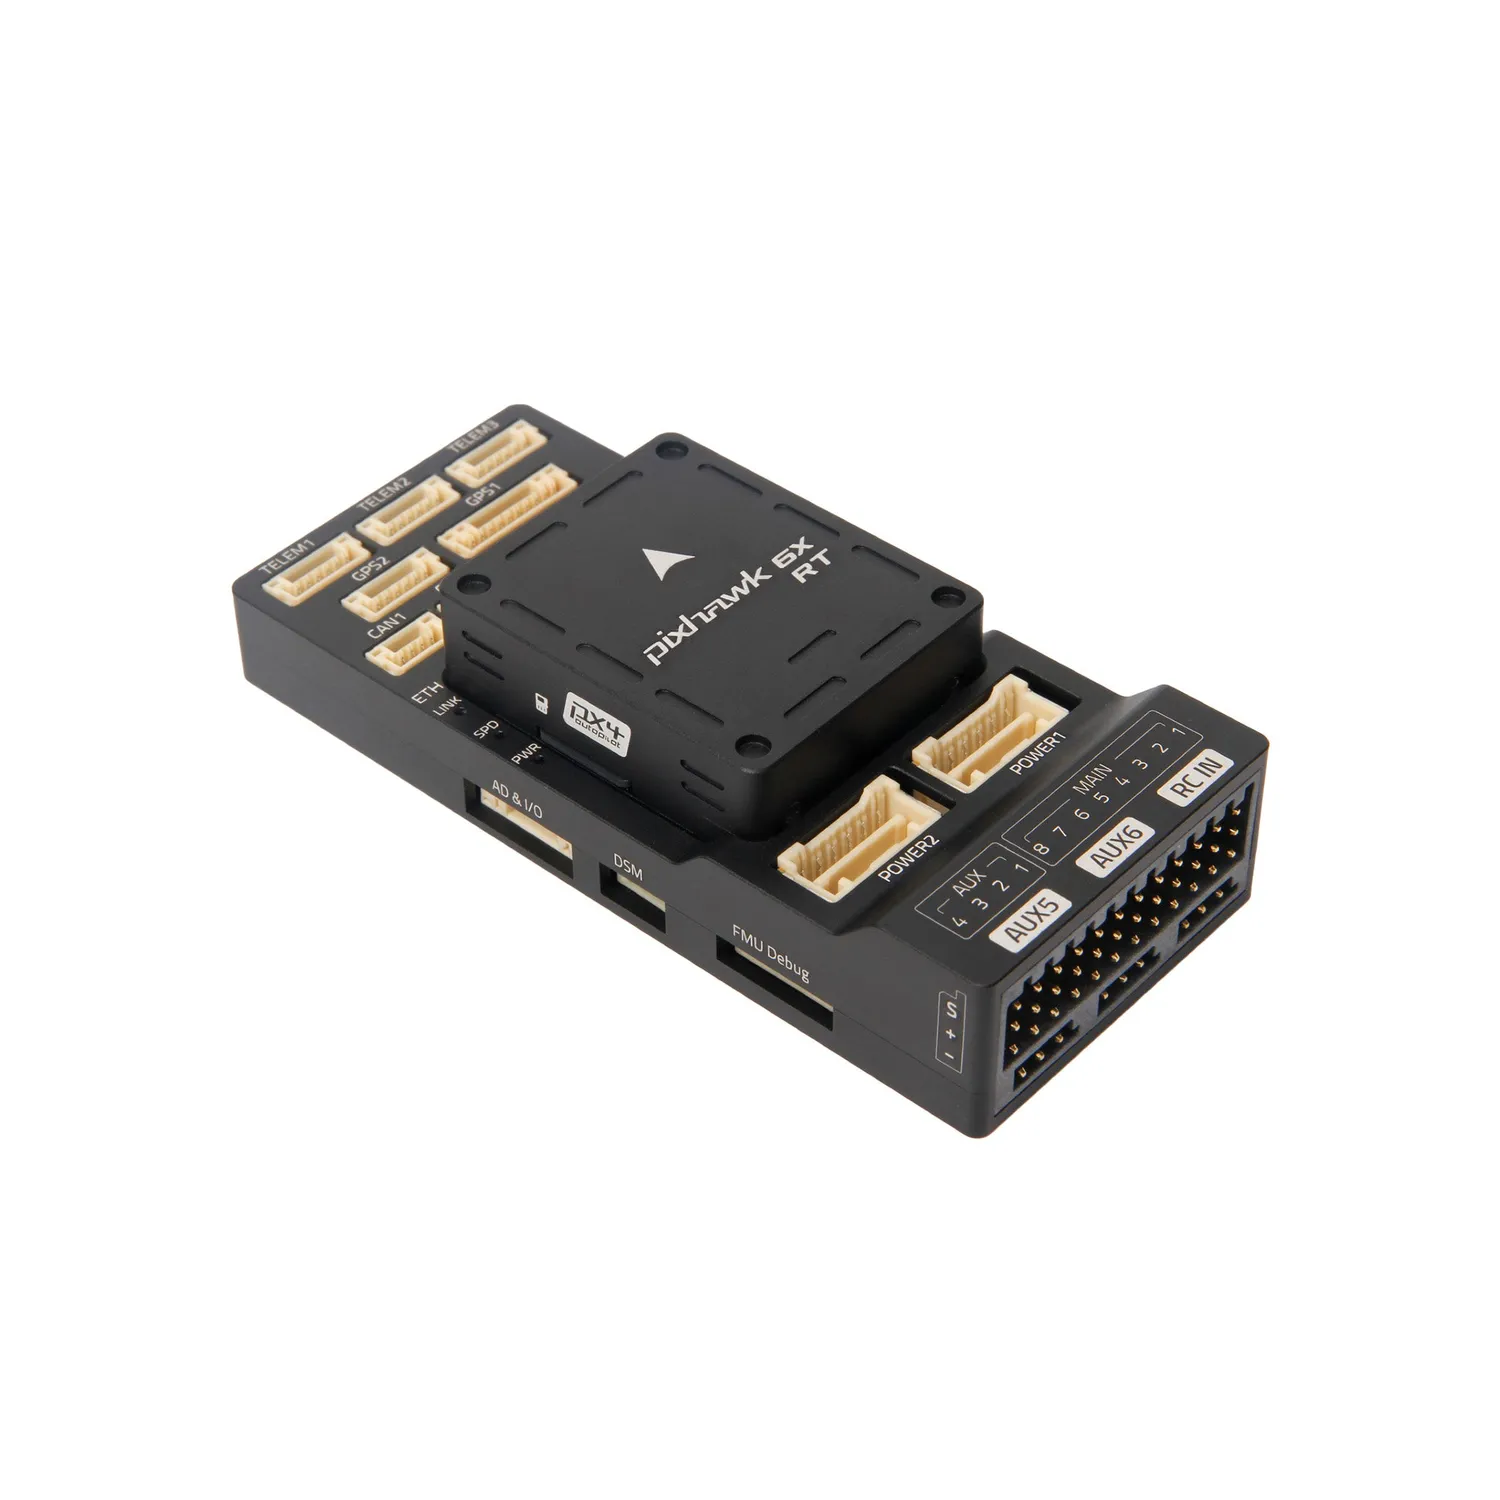
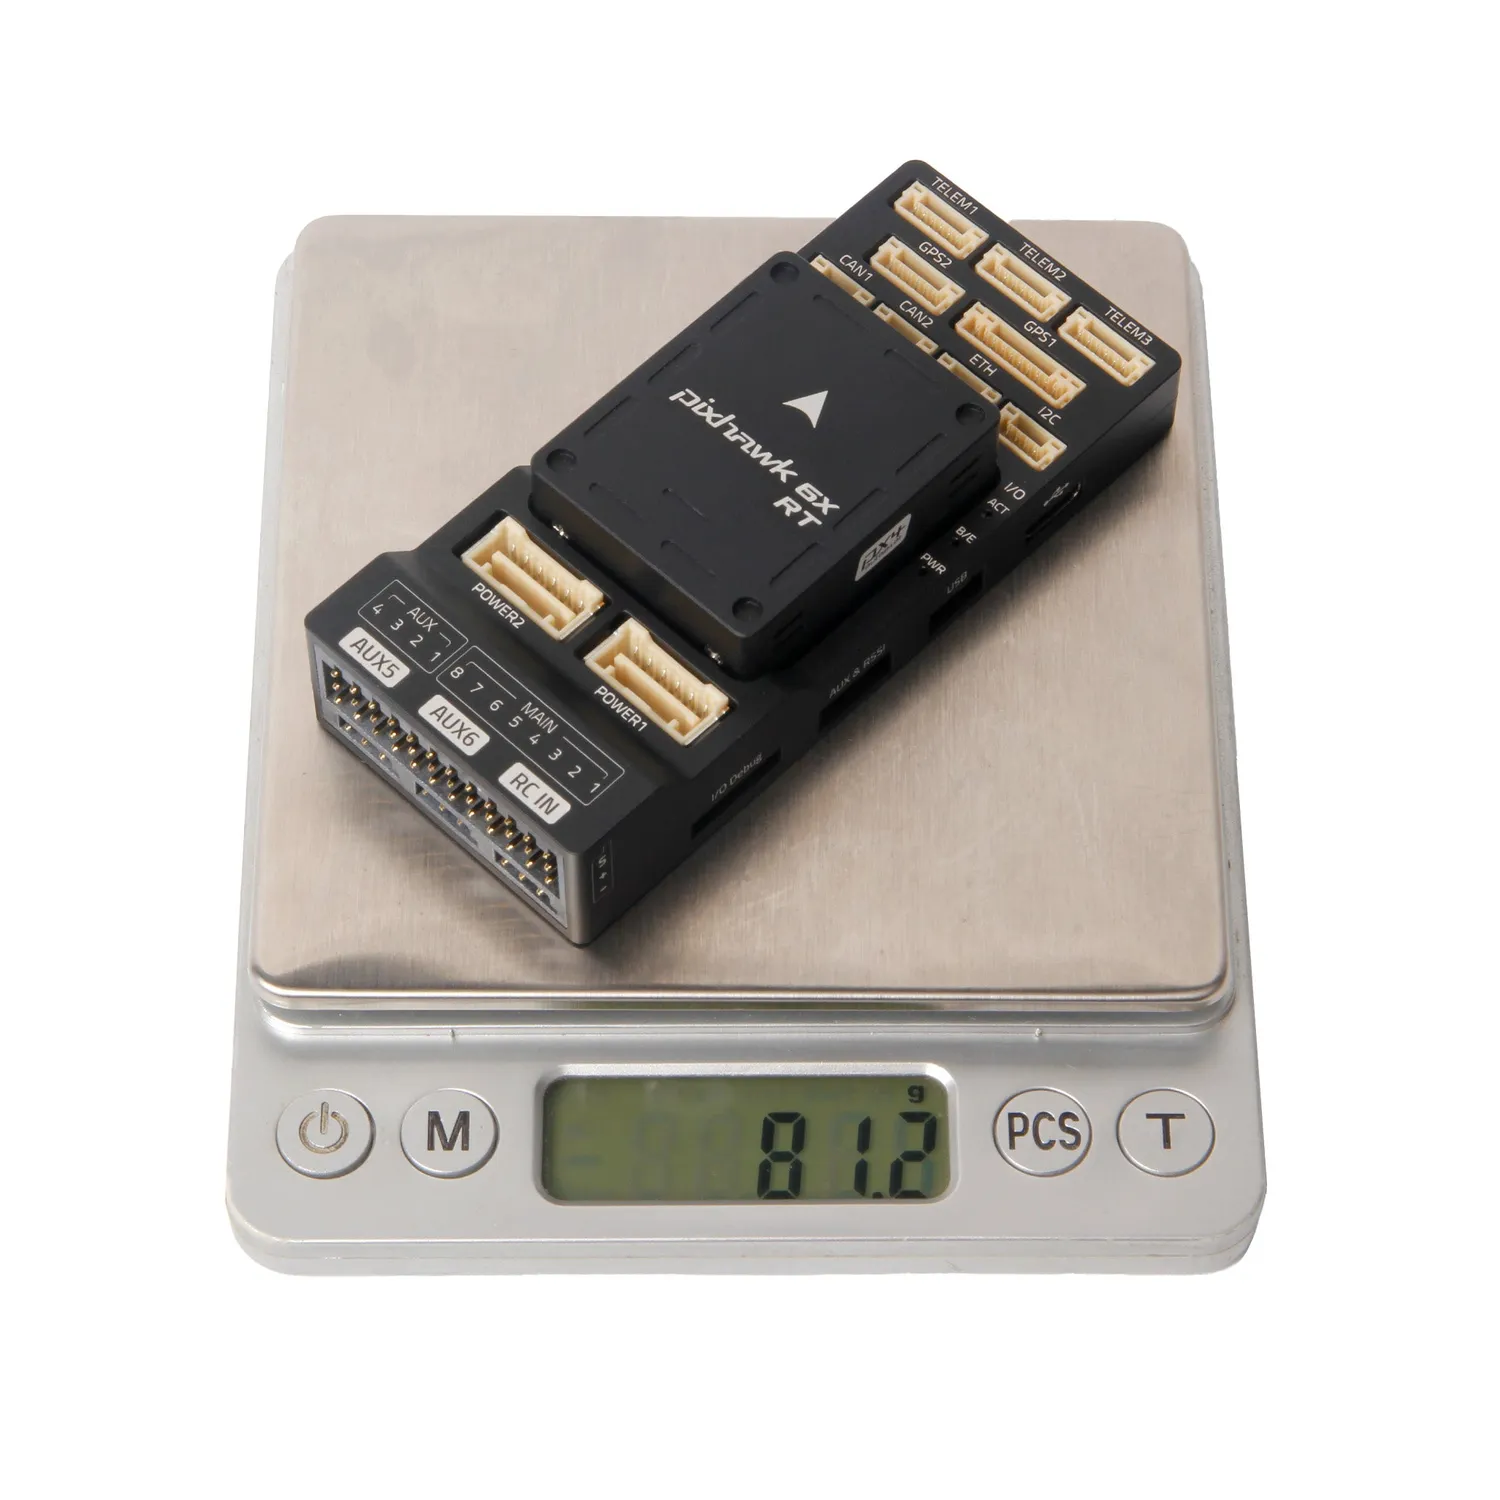
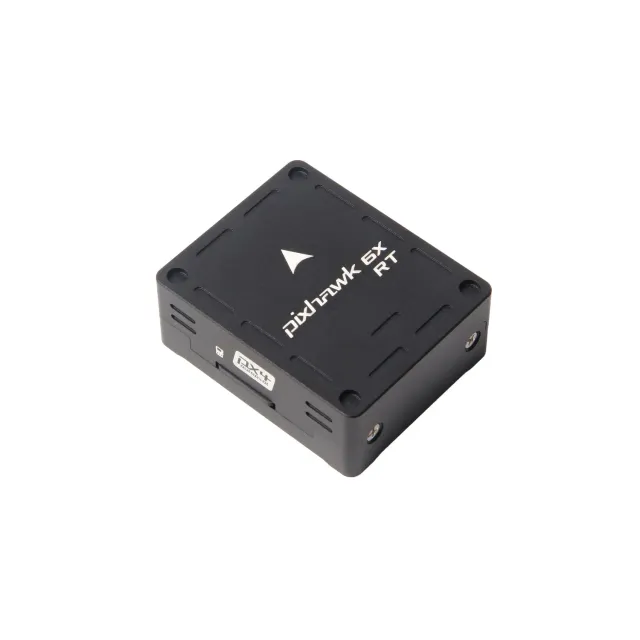
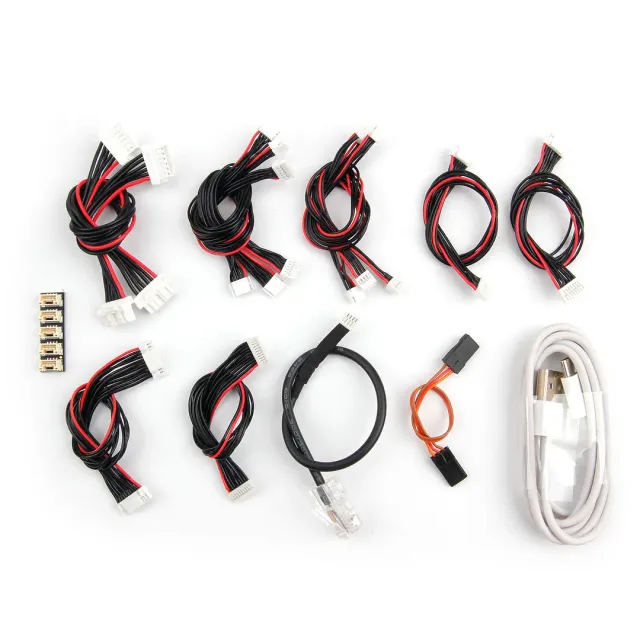
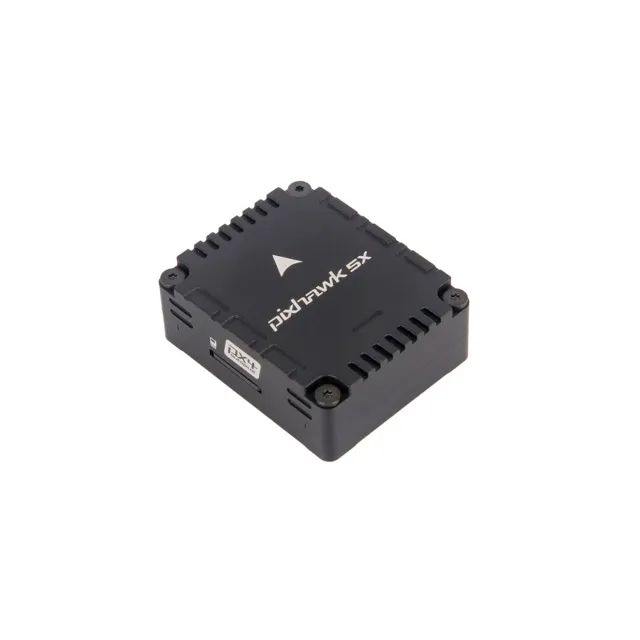
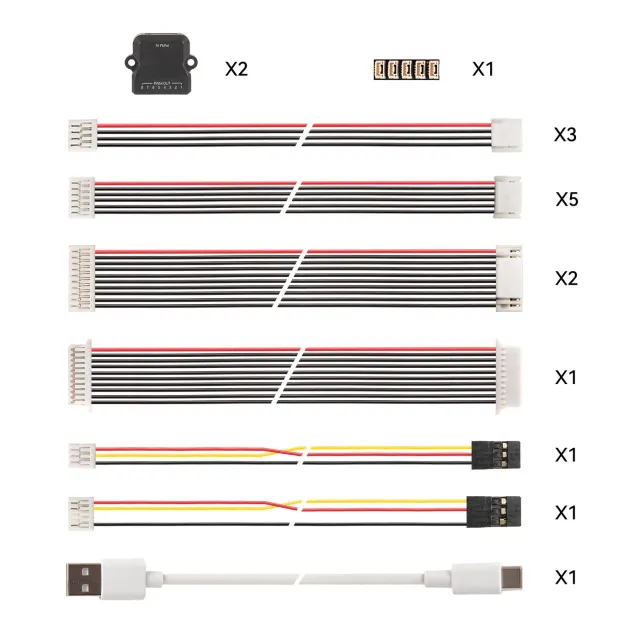
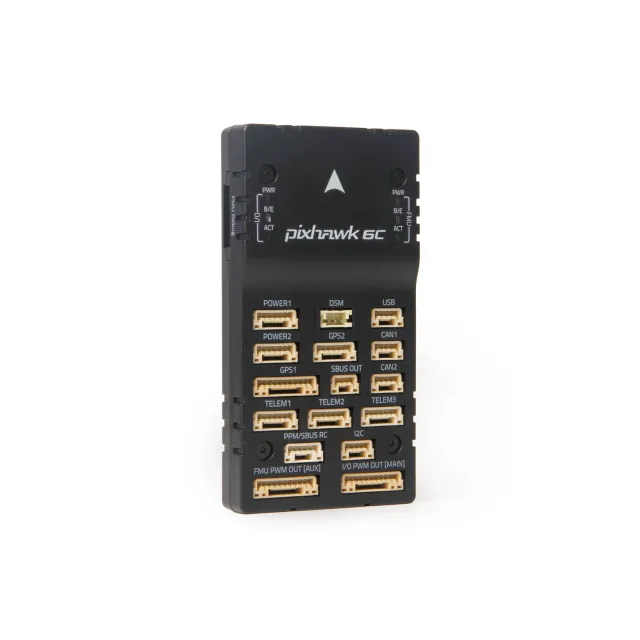
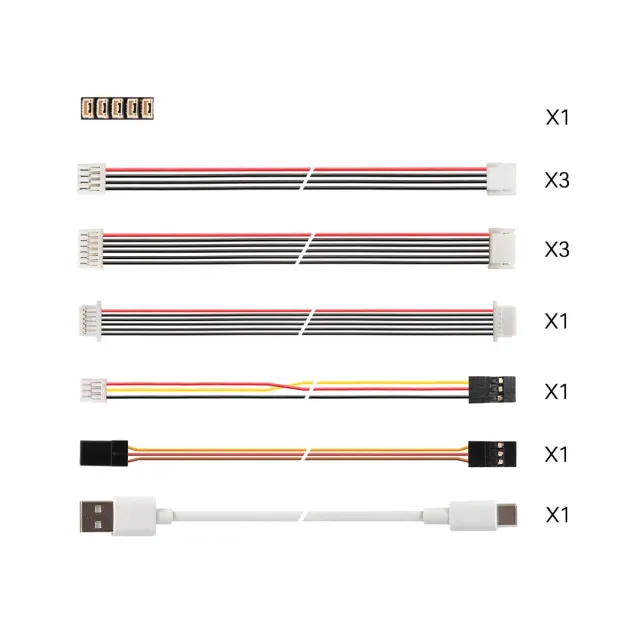
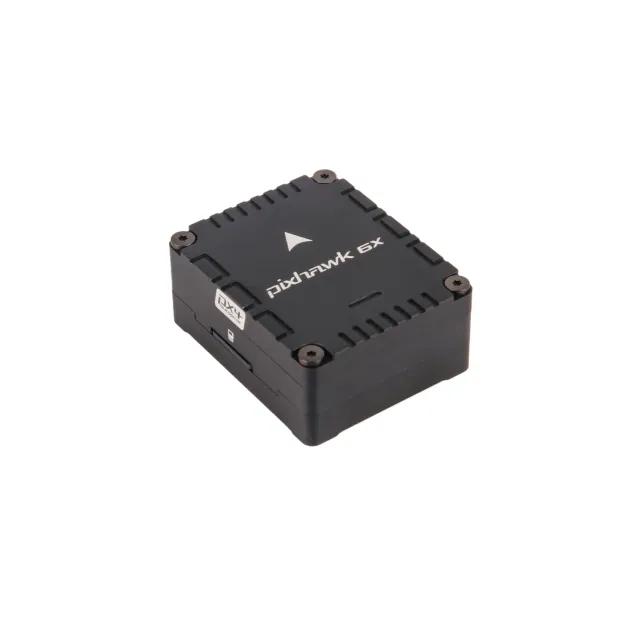
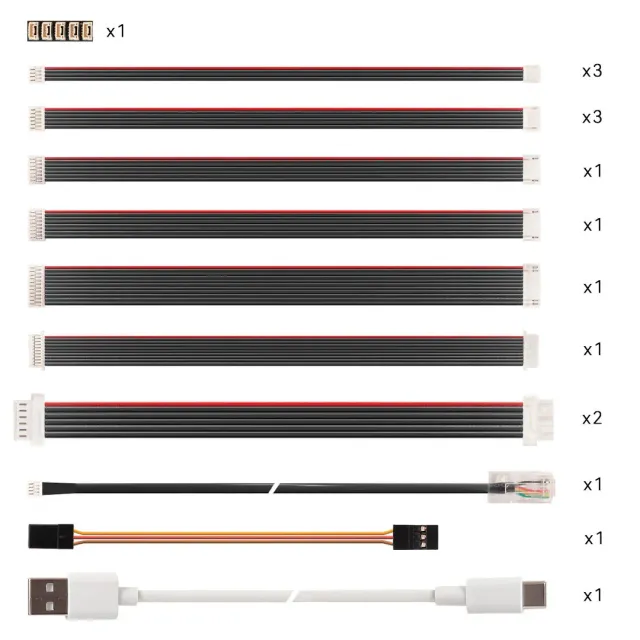
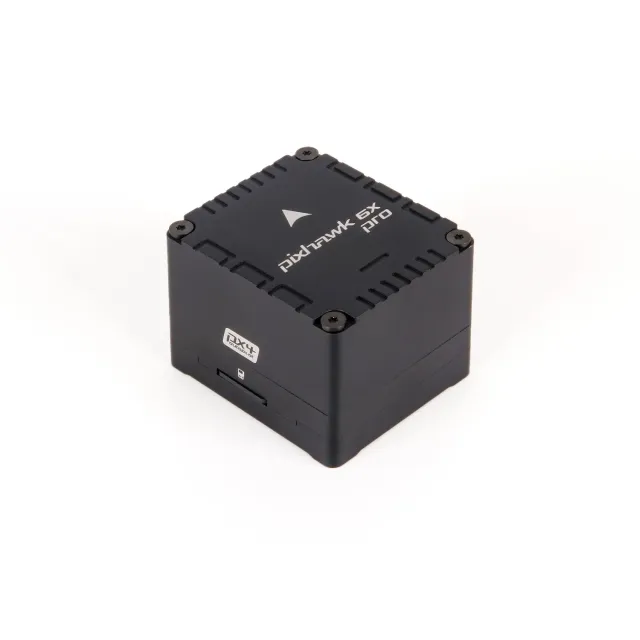
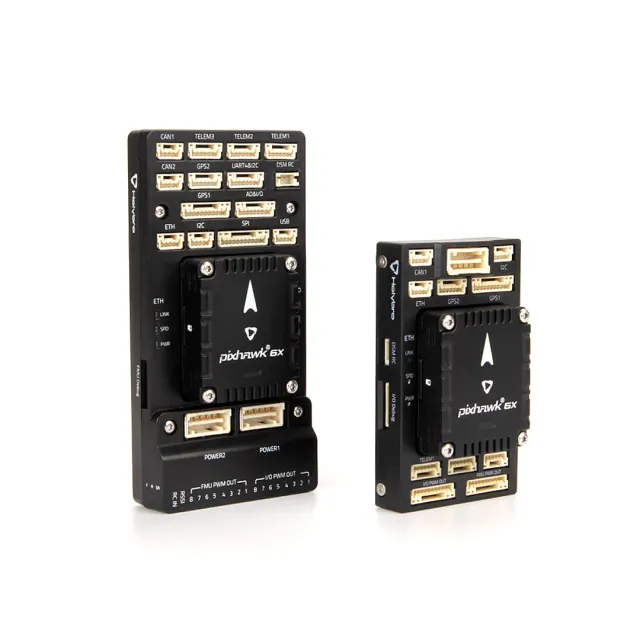
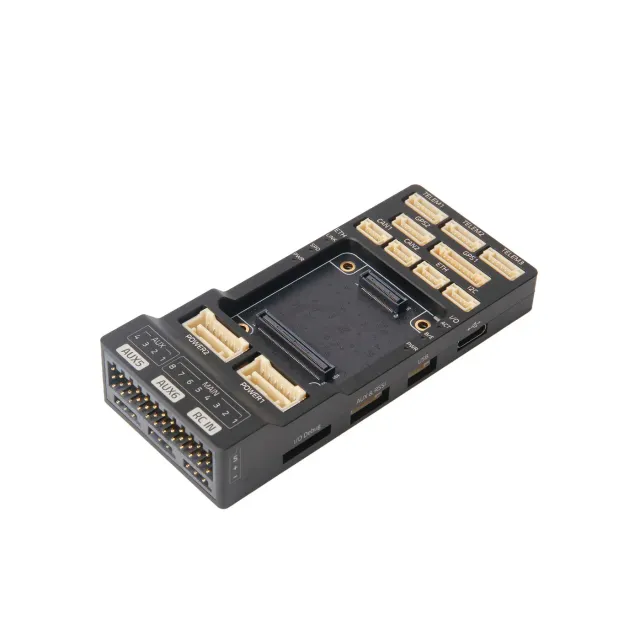
Le contrôleur de vol Pixhawk 6X-RT est un autopilote standard FMUv6X-RT avec firmware PX4 préinstallé pour véhicule autonome. Il associe MCU NXP i.MX RT1176 double cœur, capteurs Bosch et InvenSense, isolation vibratoire et alimentation indépendante par capteur.
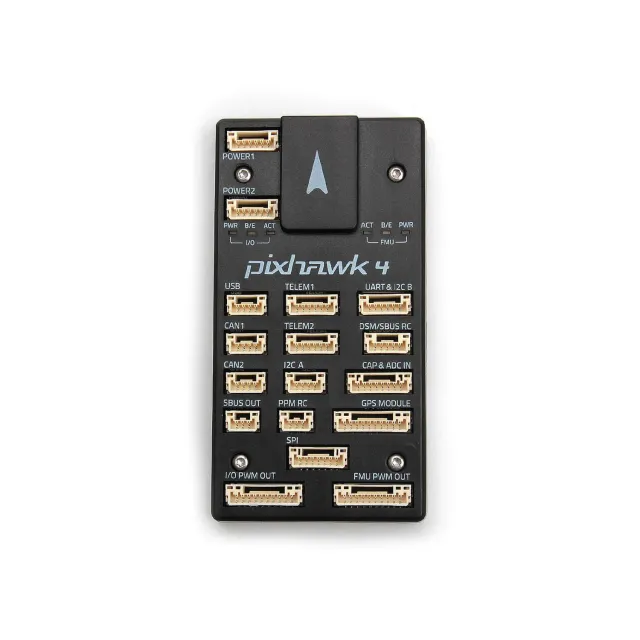
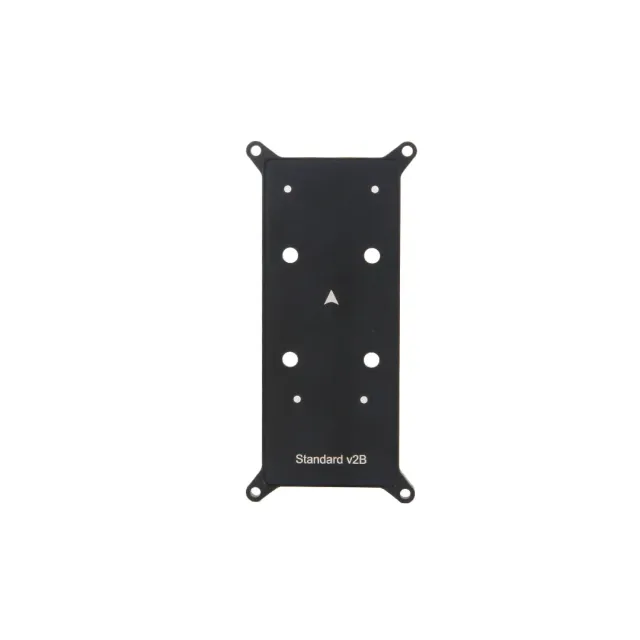
Triple IMU redondante et double baromètre sur bus séparés, bascule auto en cas de panne. Lien Ethernet rapide vers ordinateur de mission. Version d’embase au choix avec les boutons d’option. Poids selon version, compatibilité vidéo via ordinateur compagnon.
Points forts Pixhawk 6X-RT
Triple IMU redondante
Maintient le contrôle de vol si un capteur décroche.
Processeur 1 GHz
Fait tourner algorithmes complexes et modèles embarqués.