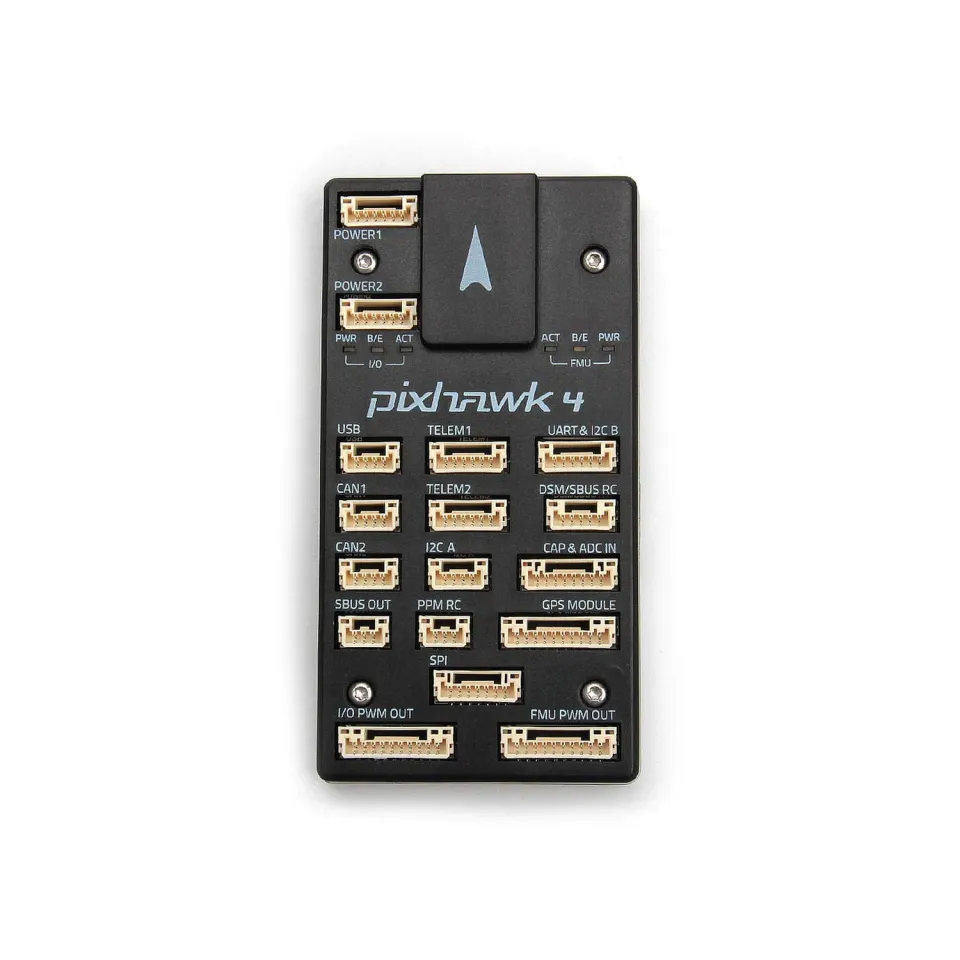
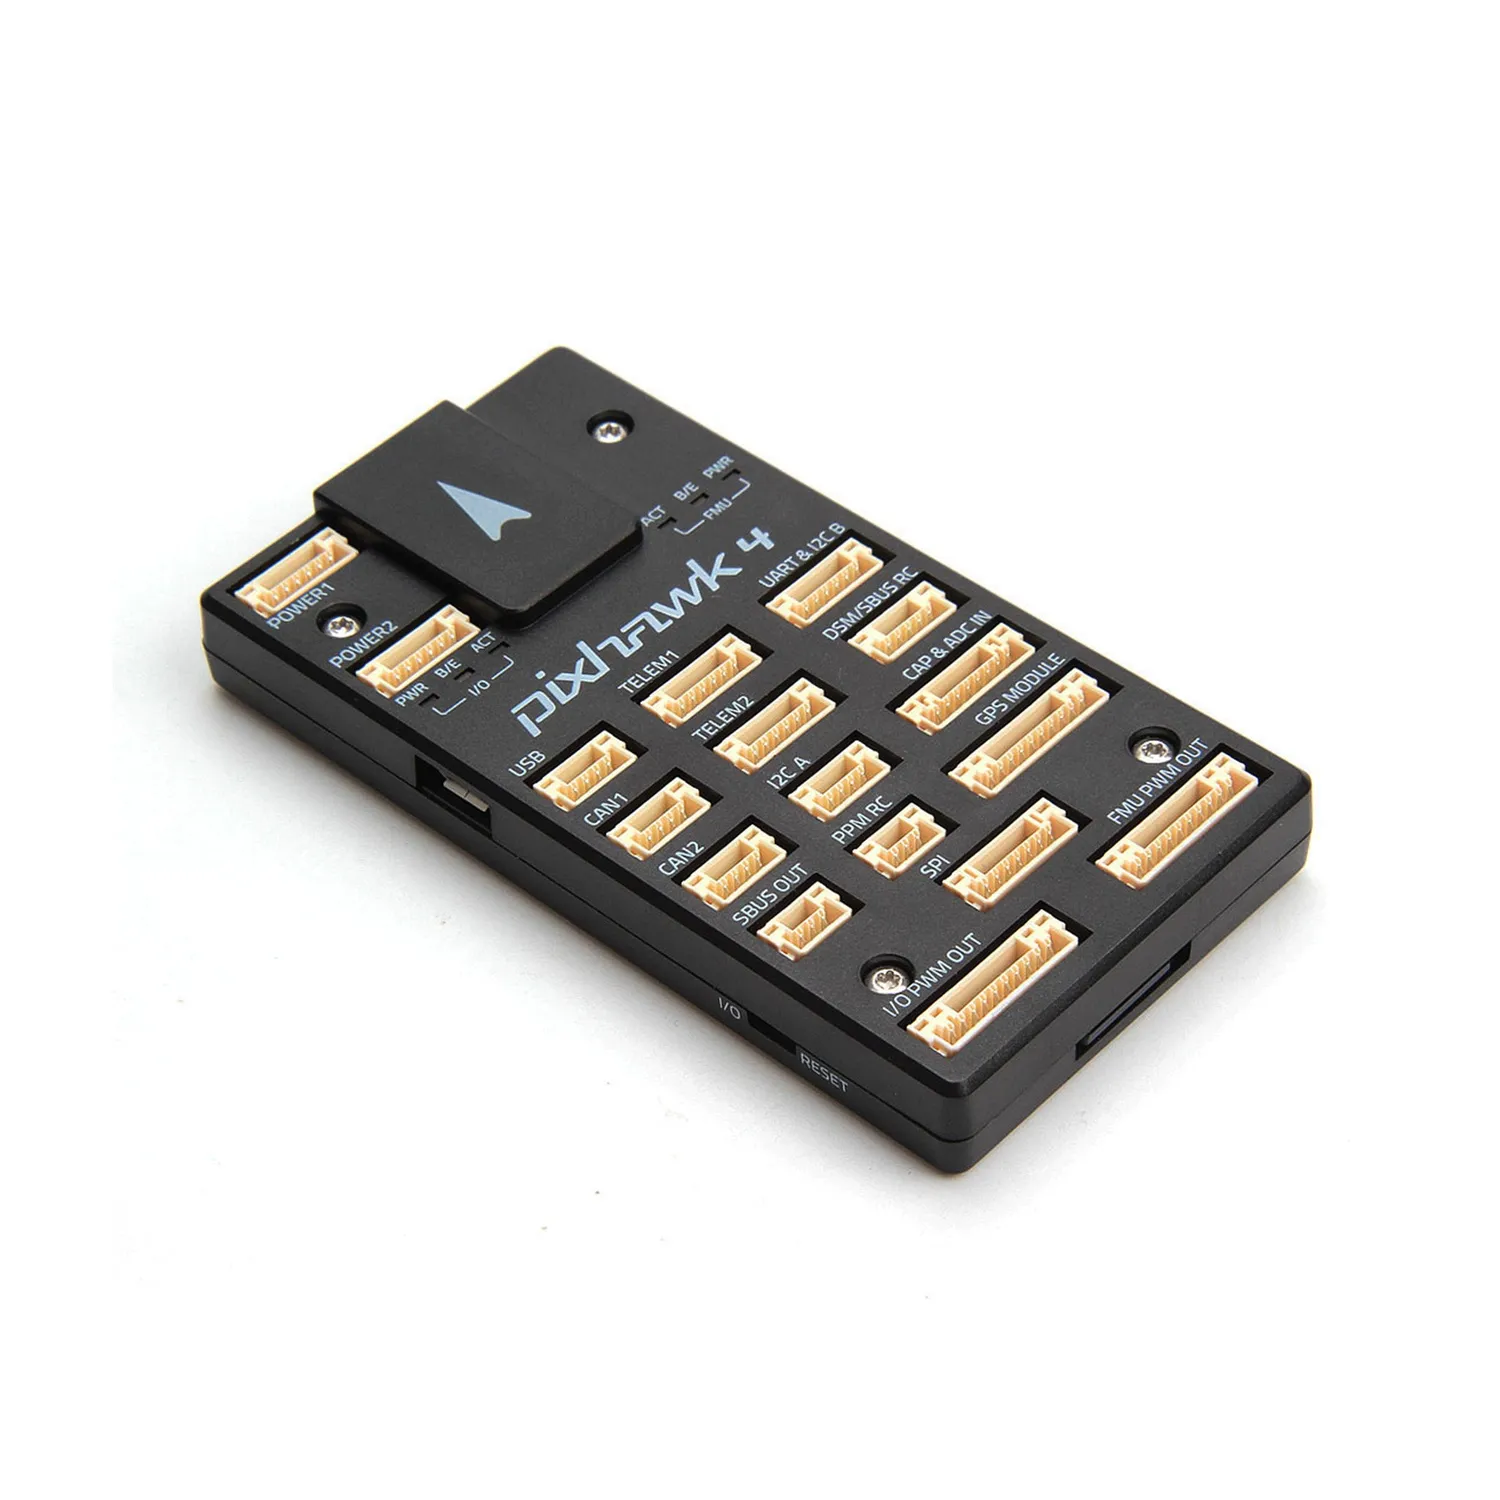
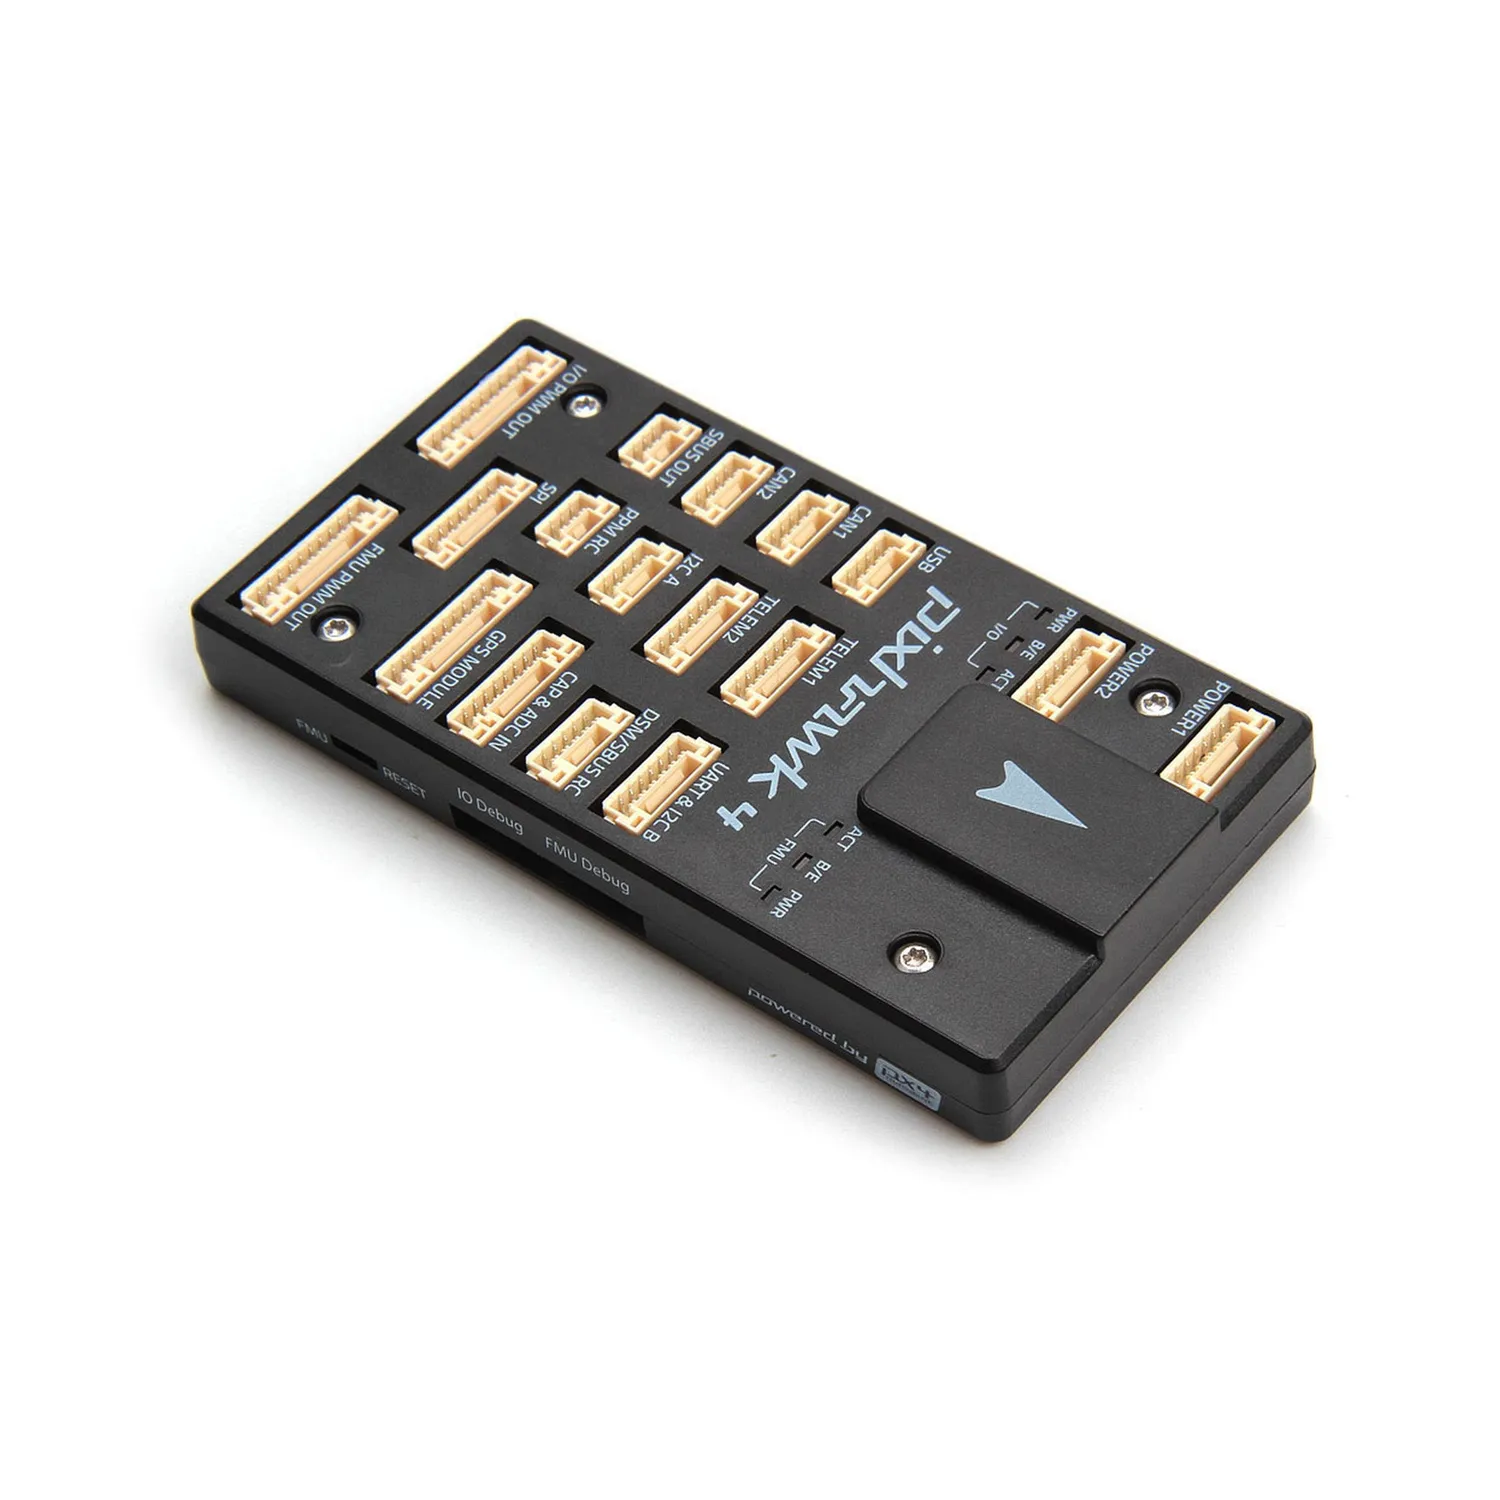
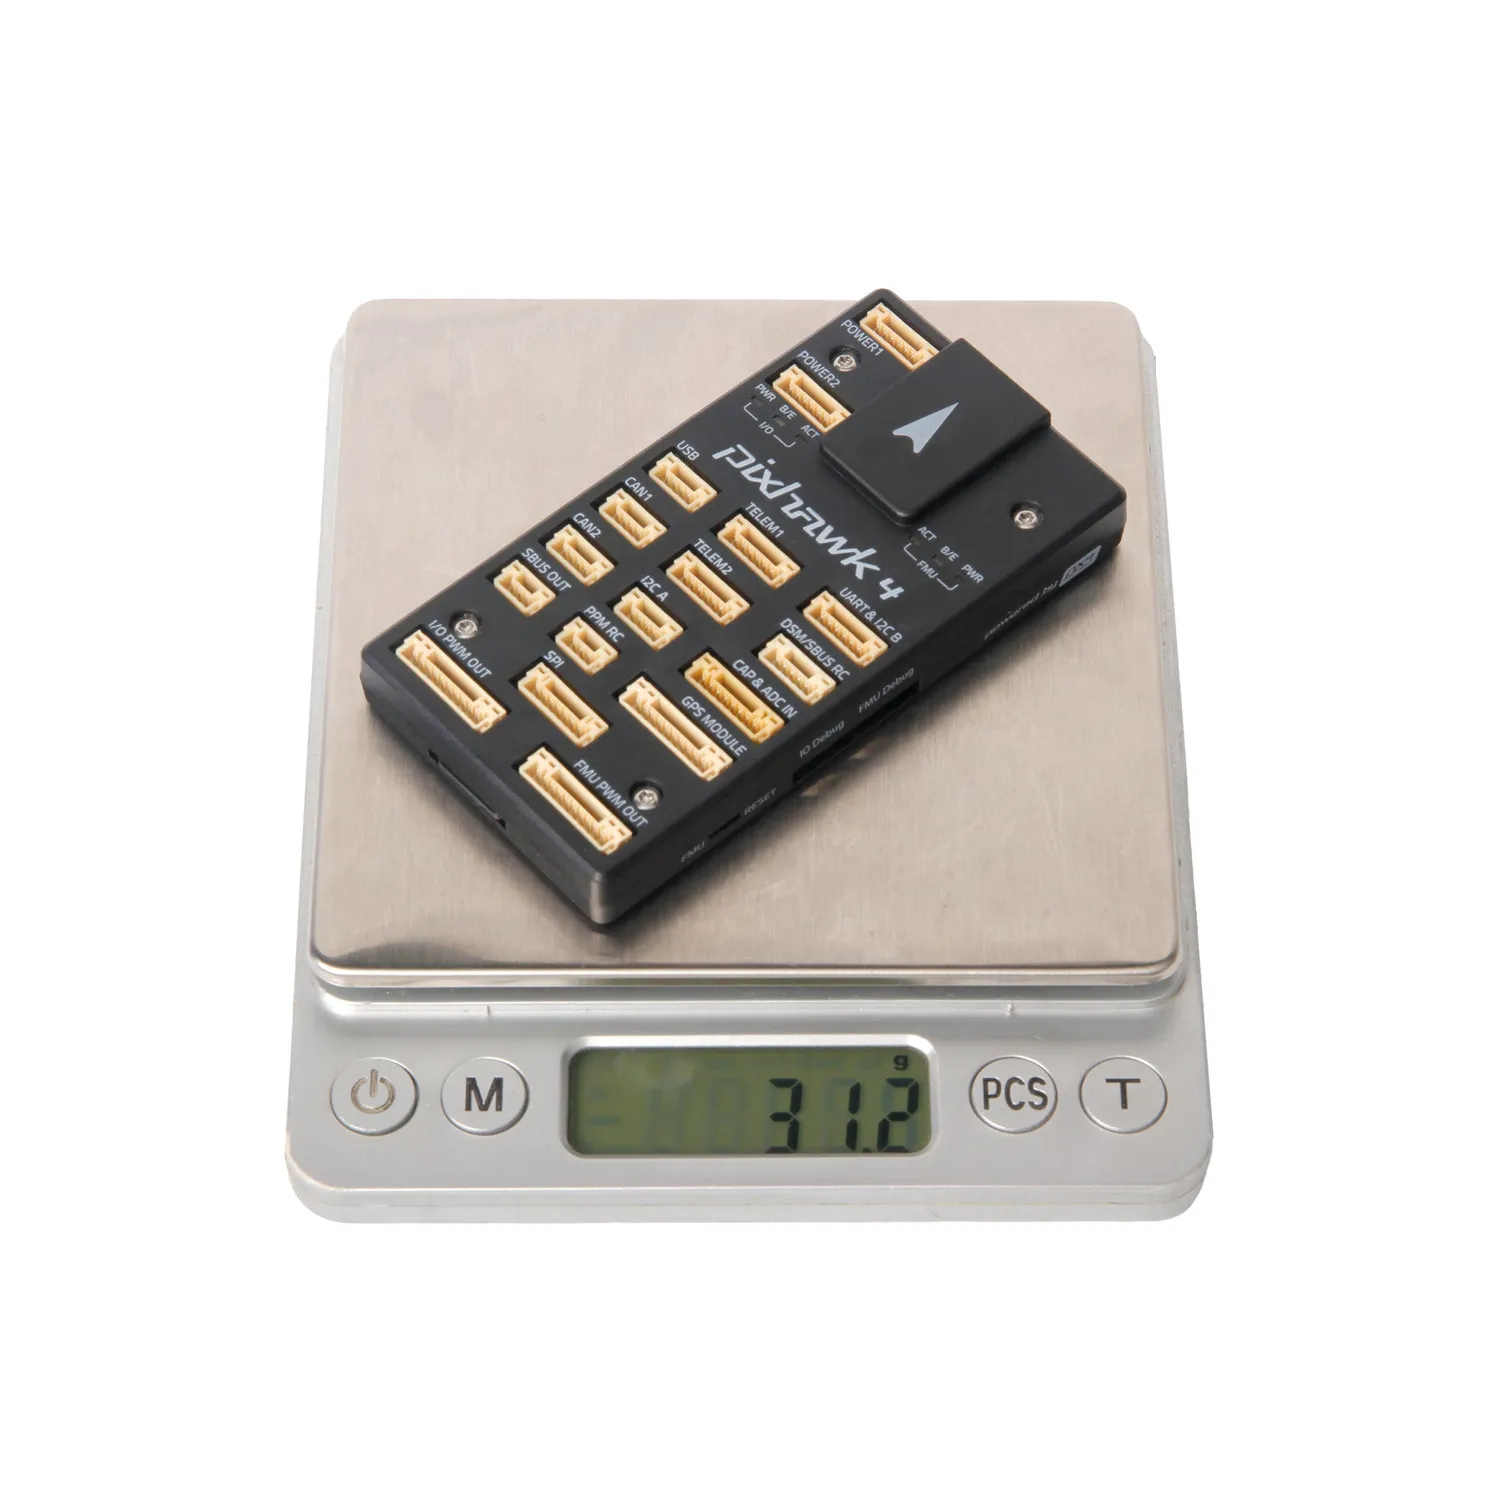
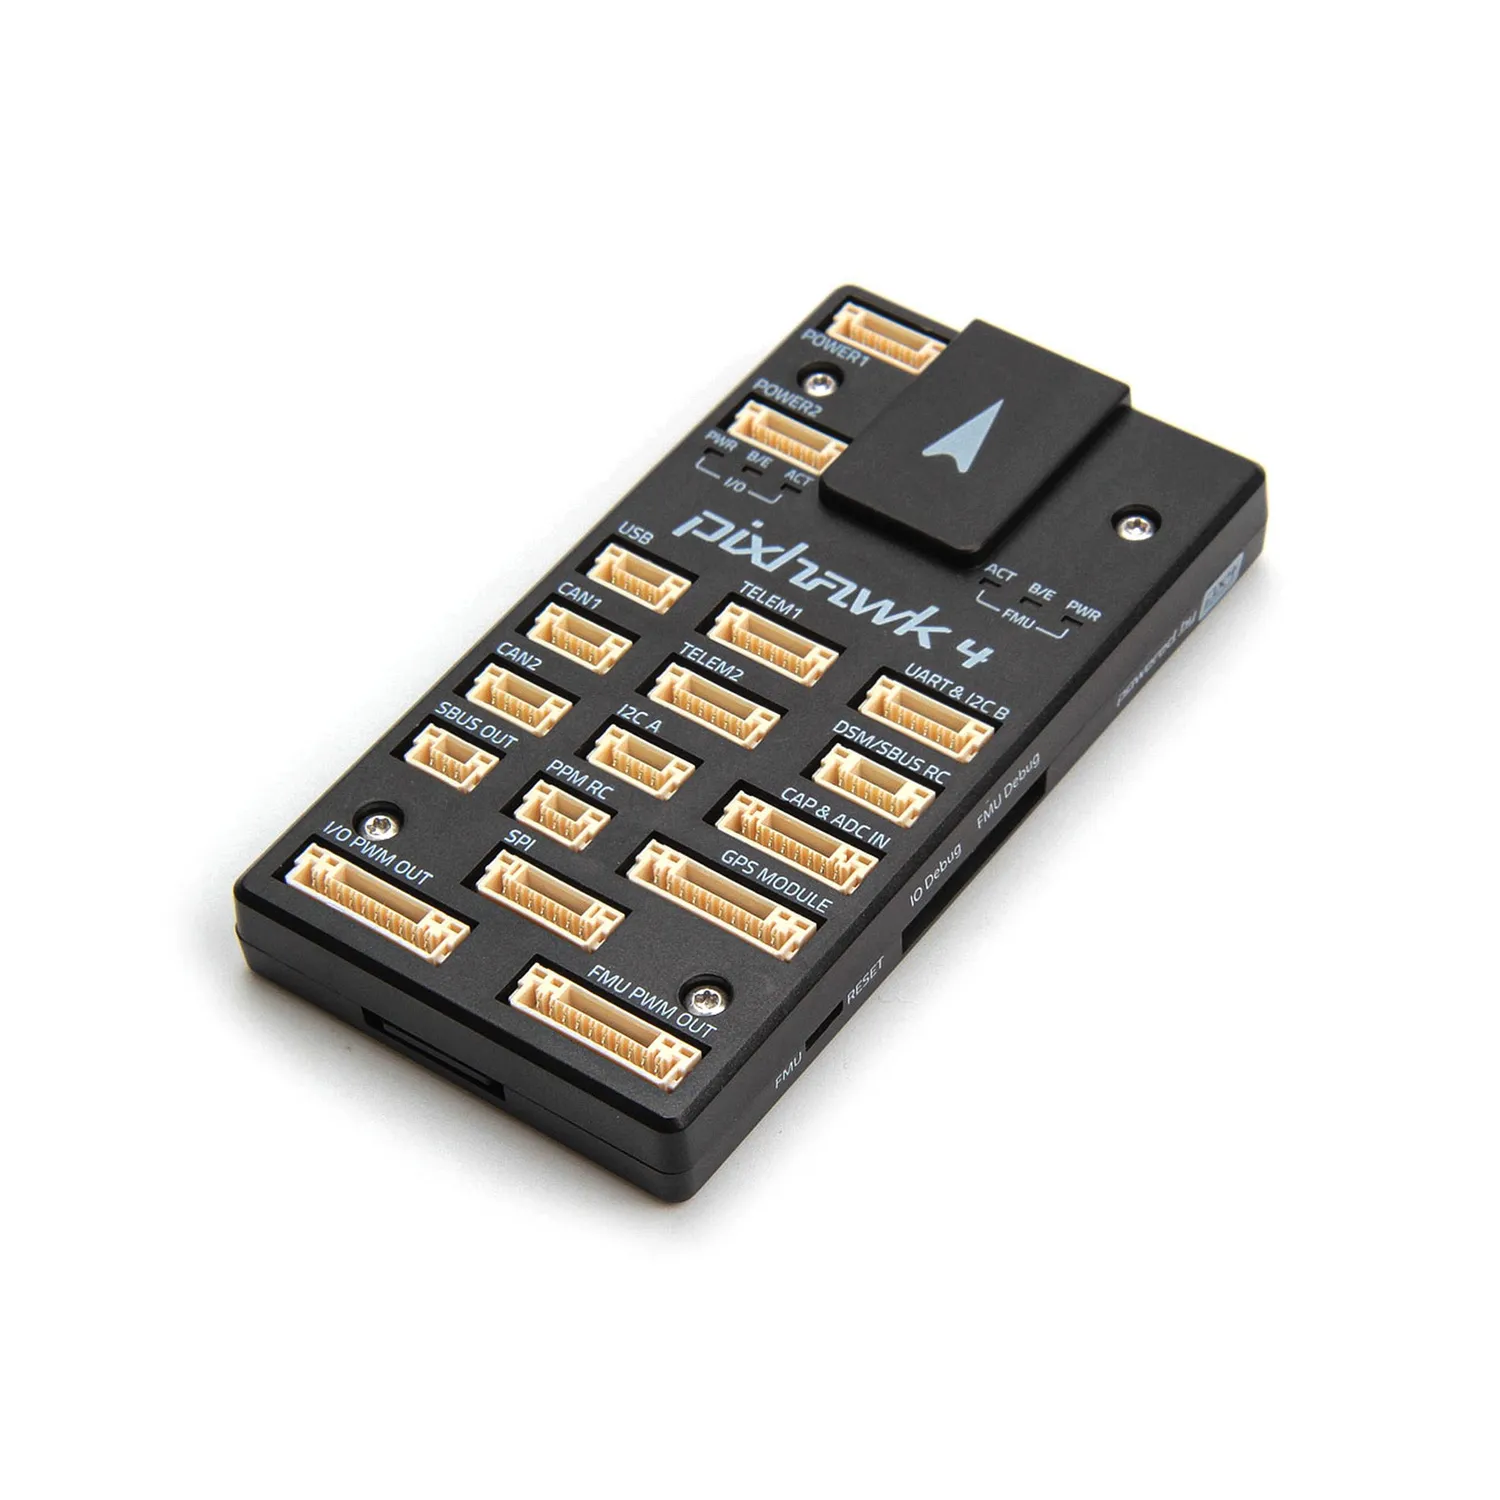
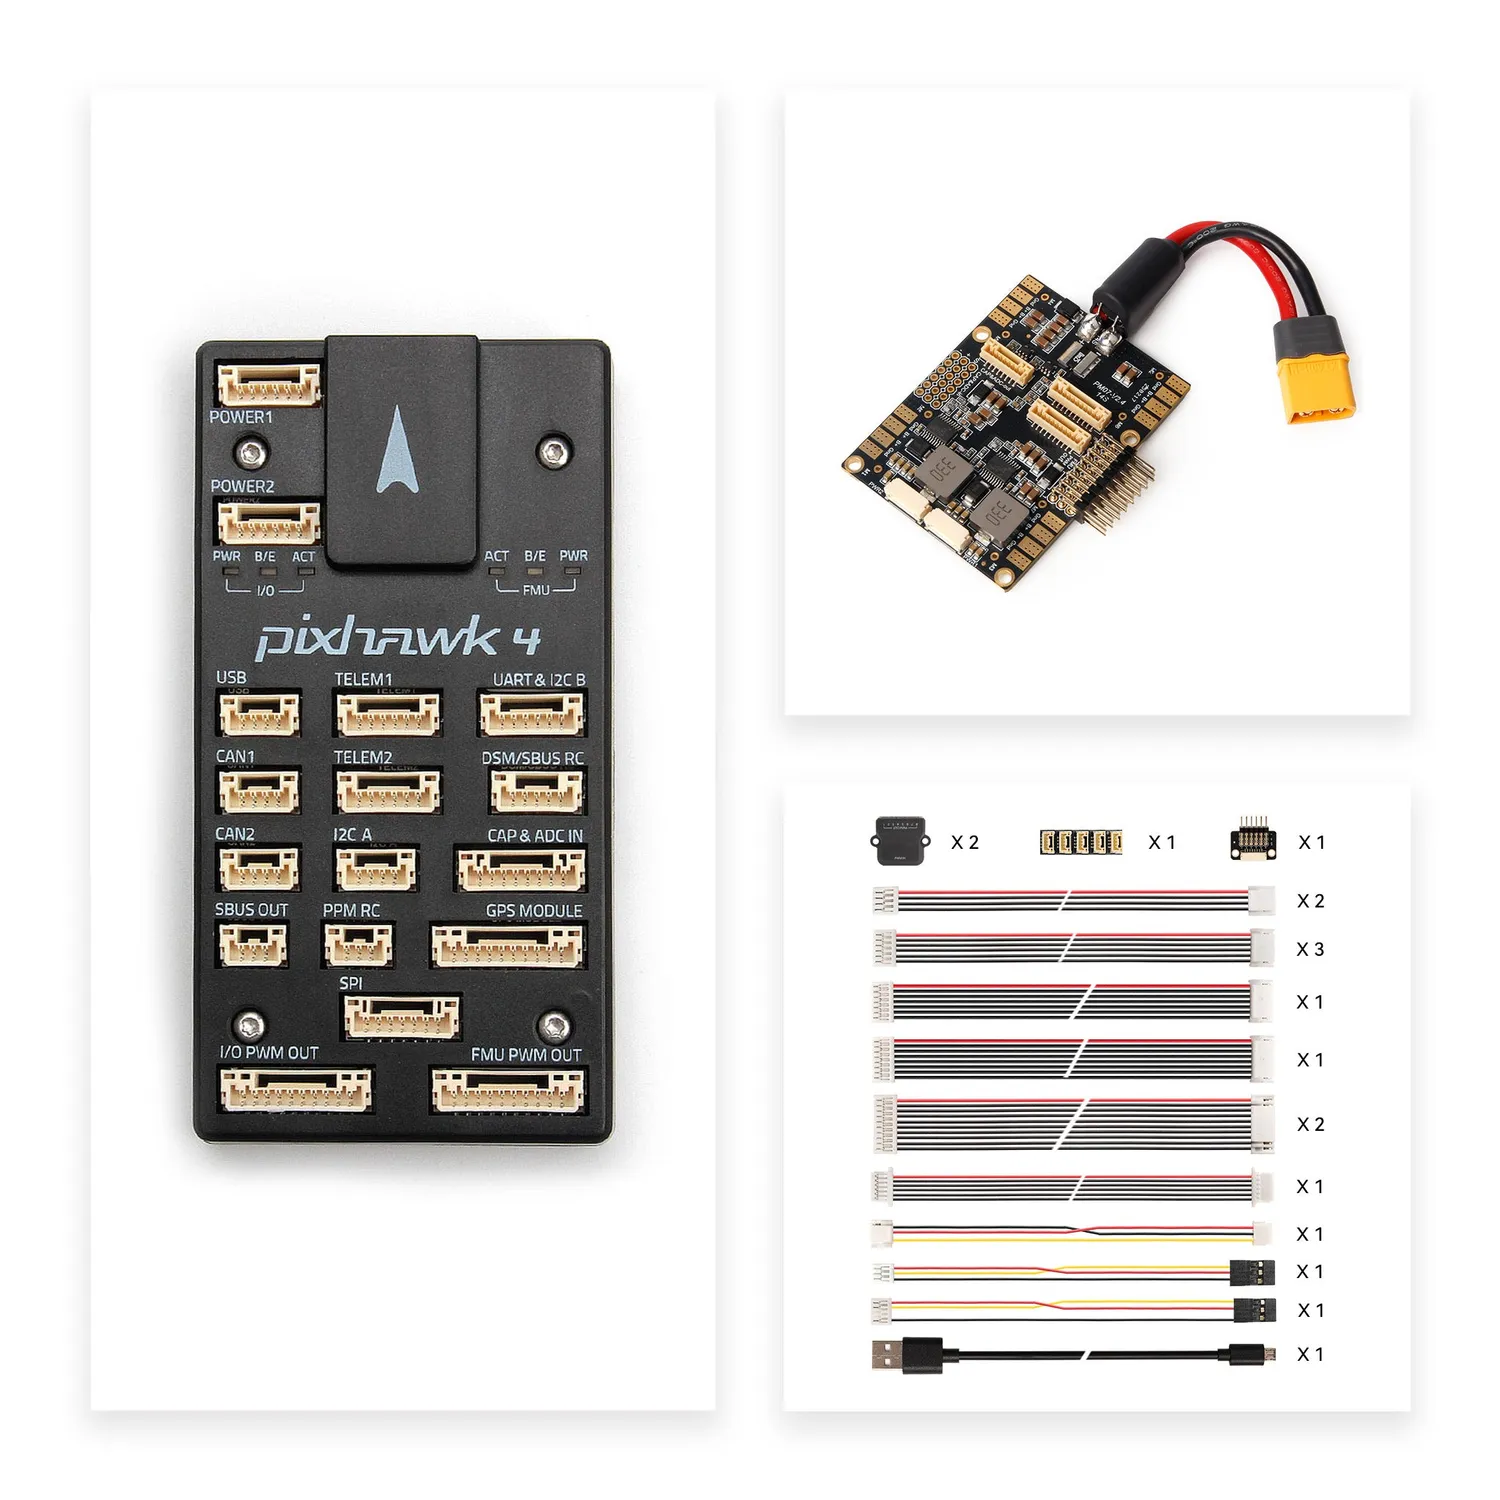
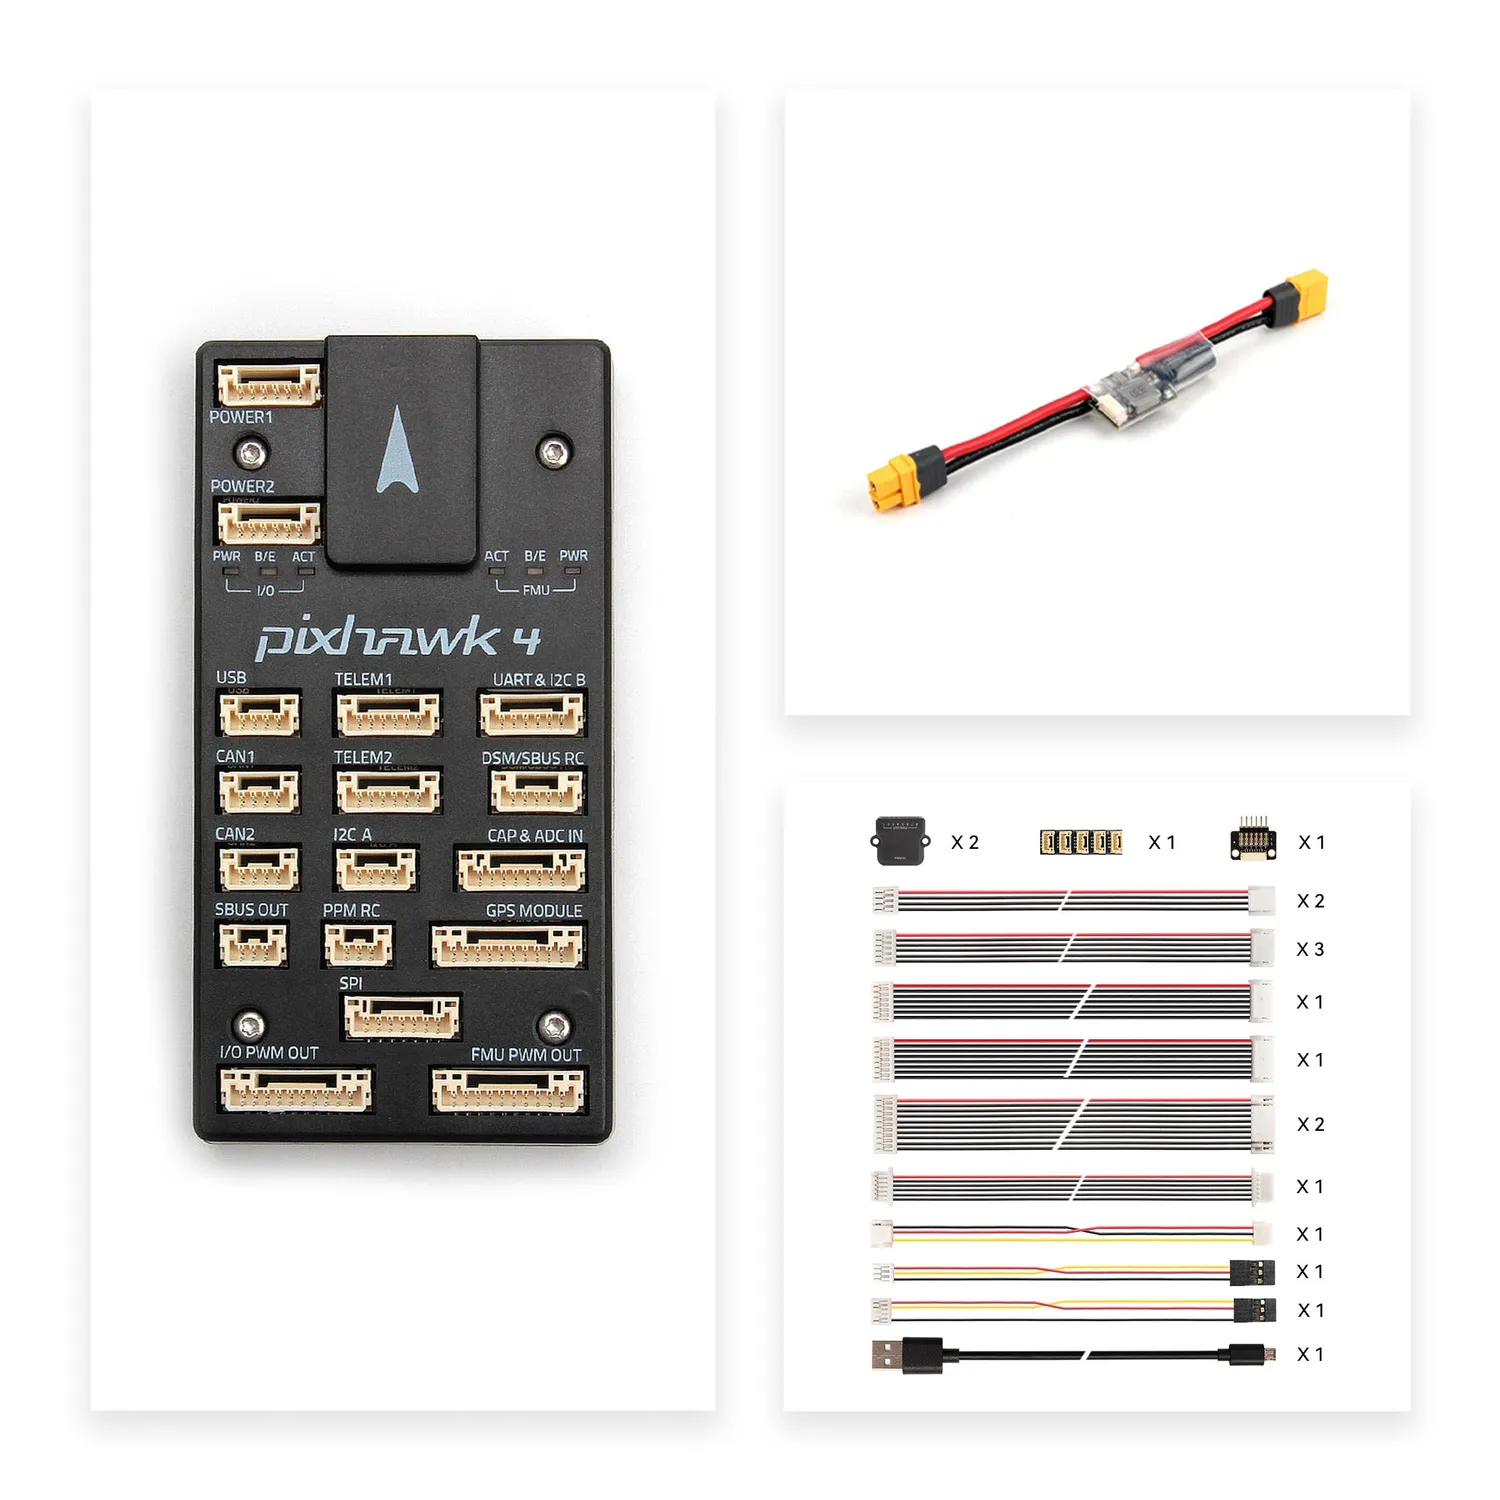
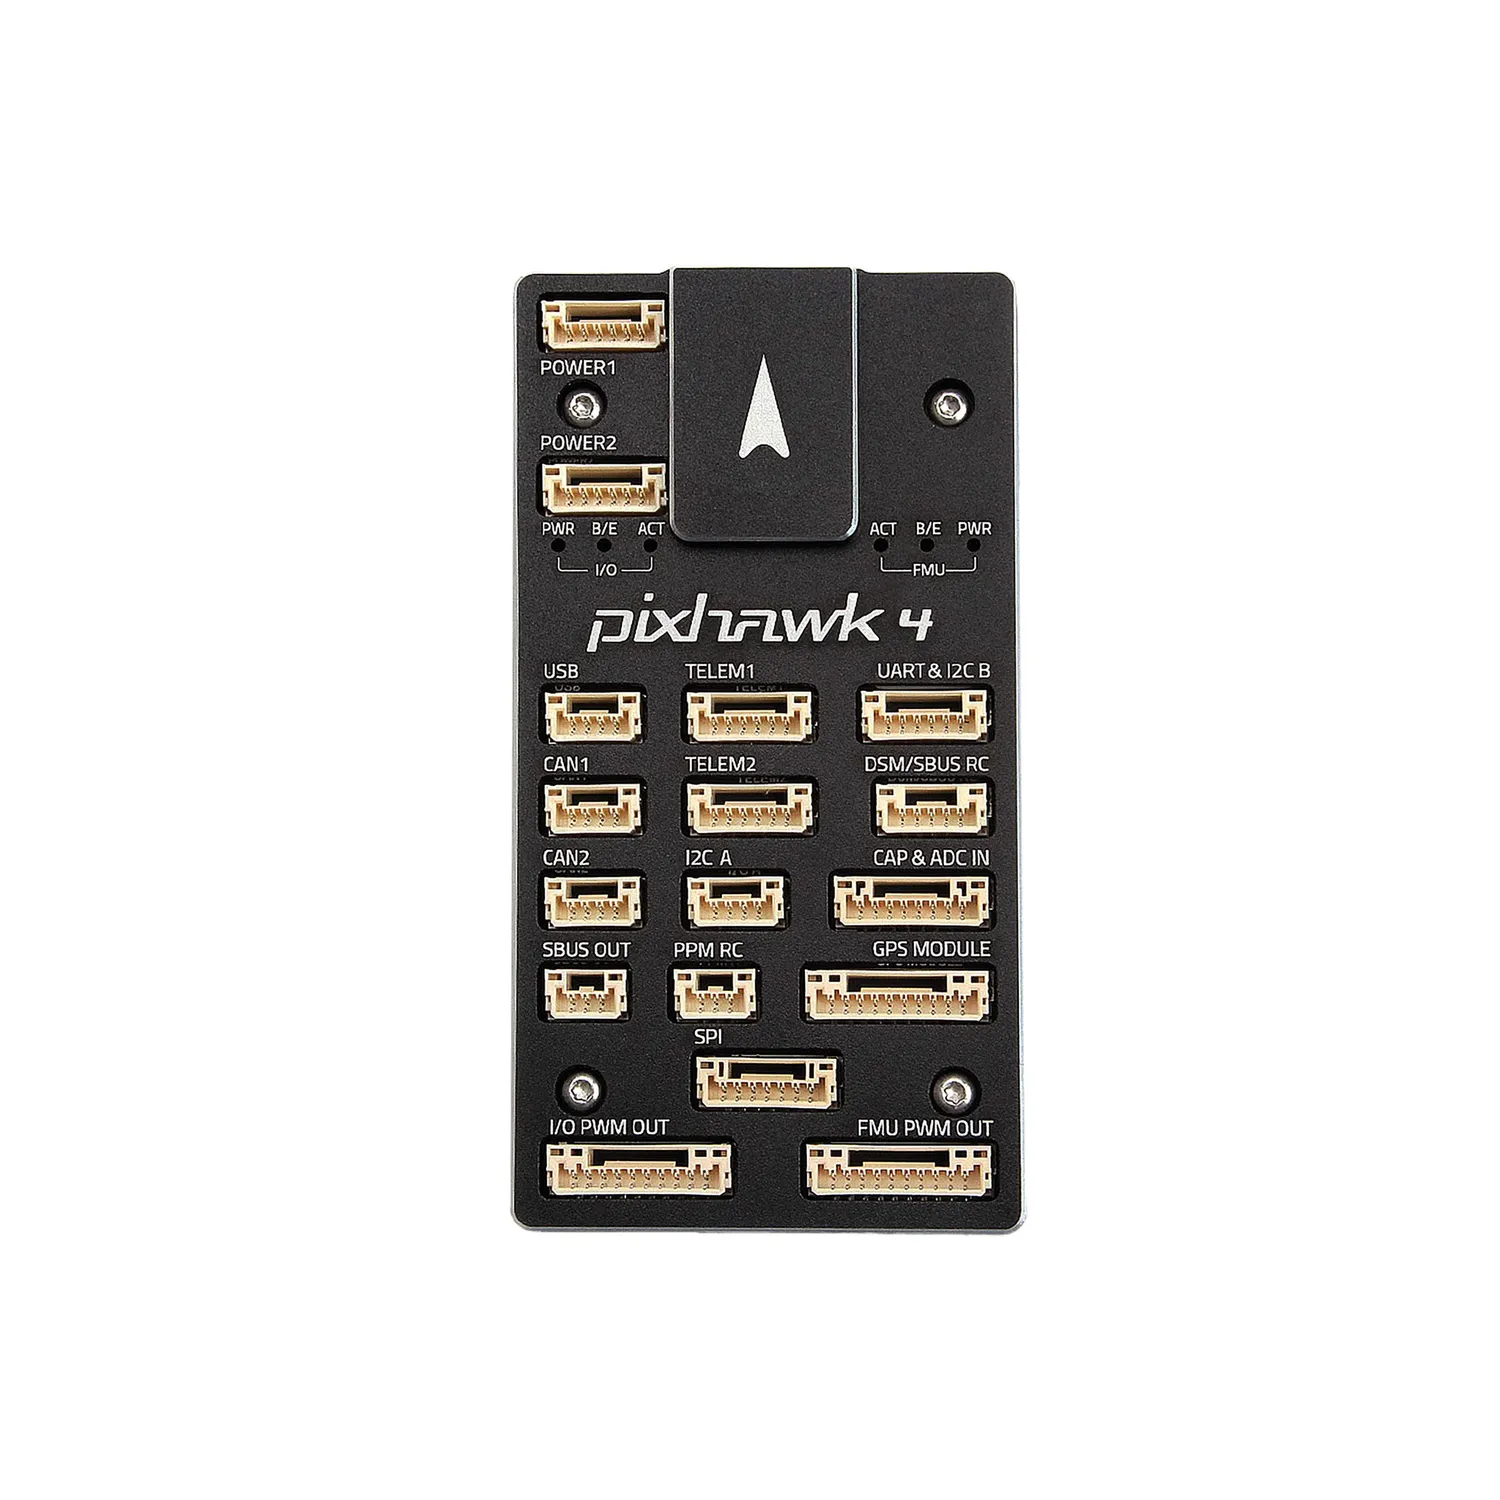
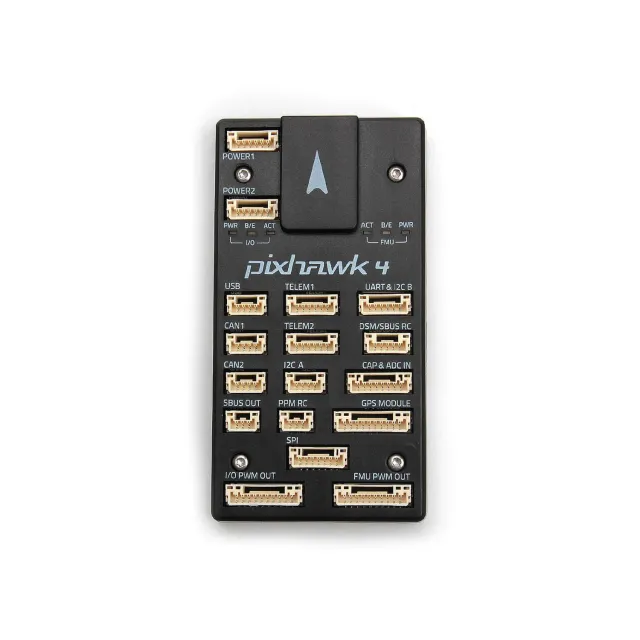
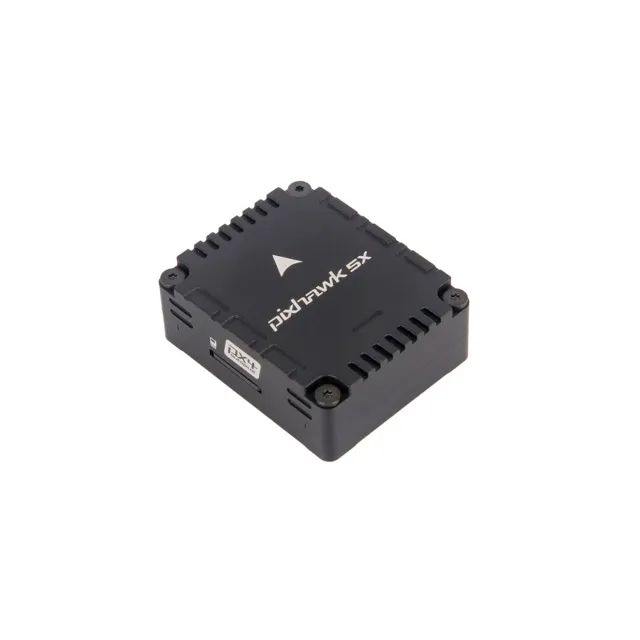
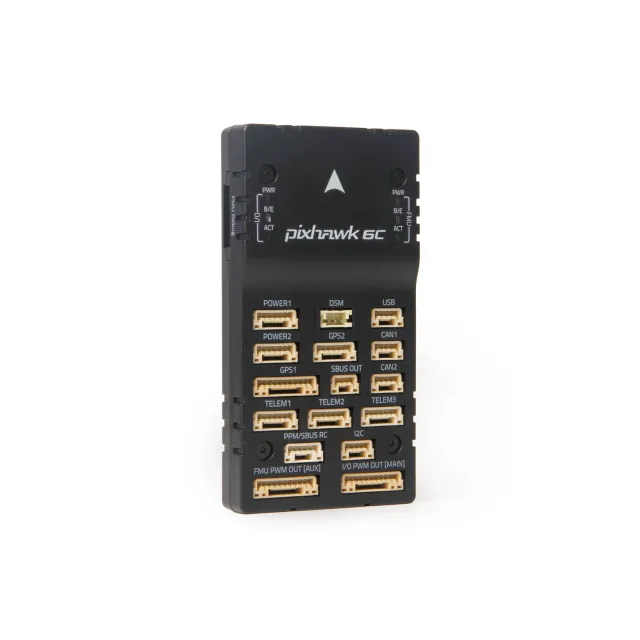
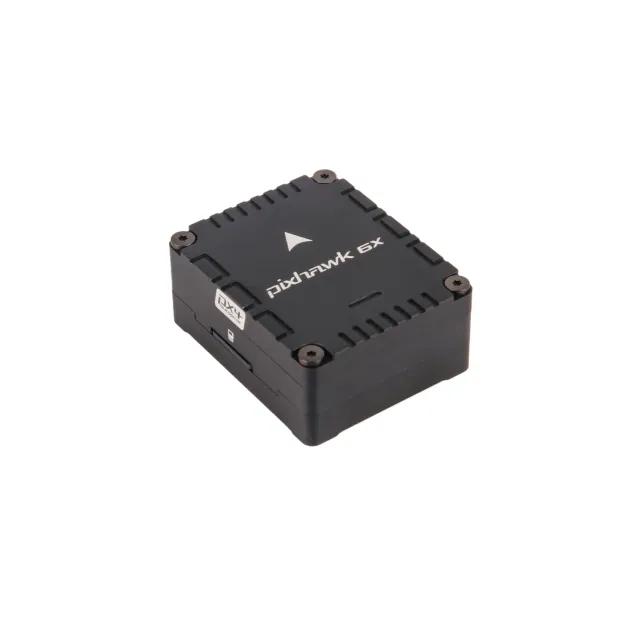
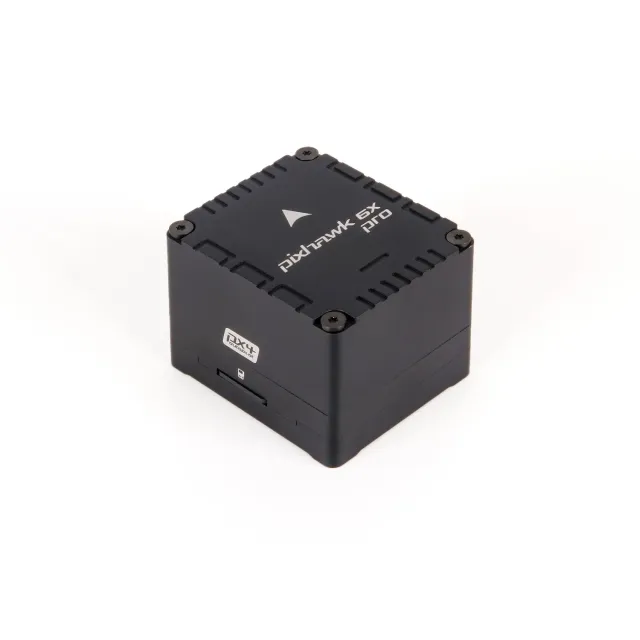
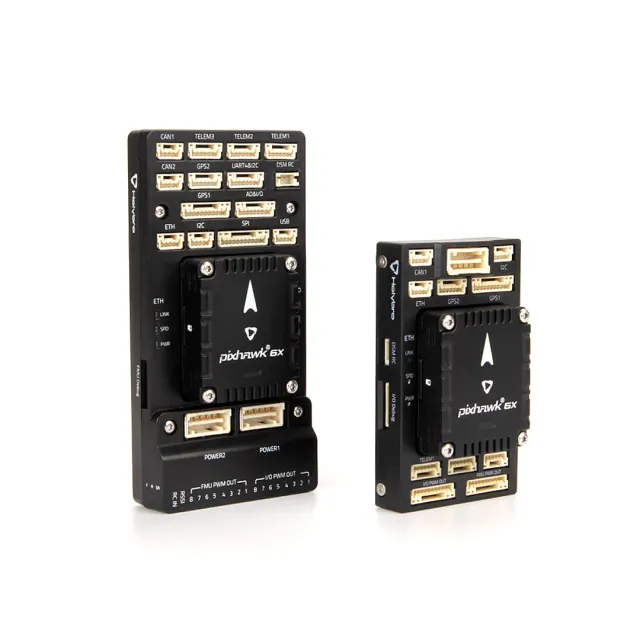
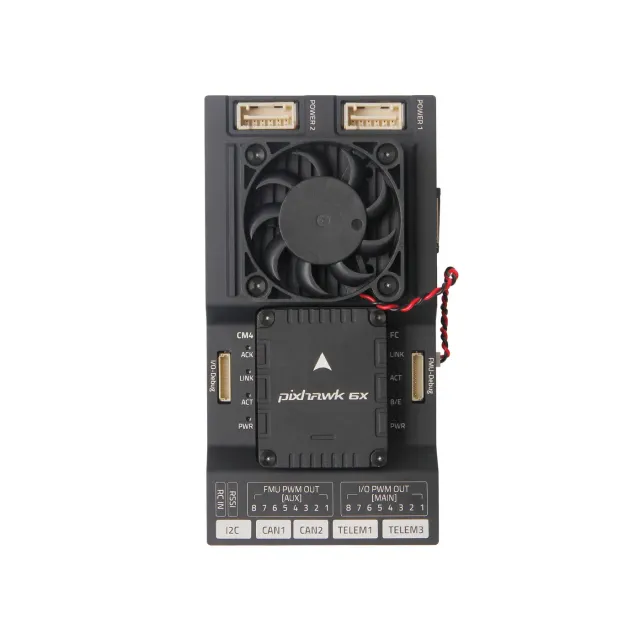
Le contrôleur de vol Holybro Pixhawk 4 associe un processeur STM32F765 Cortex-M7 à 216 MHz, 2 Mo de mémoire flash et 512 Ko de RAM pour piloter des véhicules autonomes. Ses IMU haute performance à faible bruit sont conçues pour la stabilisation, tandis que l’isolation des vibrations améliore la précision des mesures. La carte offre deux bus SPI externes et quatre bus I²C pour ajouter des capteurs, des modules GPS ou une charge utile. Le GPS M10 nécessite PX4 1.14 ou une version ultérieure, ou ArduPilot 4.3 ou une version ultérieure.
Pixhawk 4 : points clés
Calculateur STM32F765
Le processeur Cortex-M7 à 216 MHz fournit les ressources nécessaires aux algorithmes et modèles complexes.
Stabilisation précise
Les IMU à faible bruit et l’isolation des vibrations améliorent la lecture des mouvements du véhicule.
Bus d’extension
Les bus SPI et I²C permettent d’ajouter des capteurs, un GPS ou une charge utile compatible.
Pixhawk 4 : caractéristiques
RAM: 512 Ko
Bus I²C: 4
Processeur IO: STM32F103, ARM Cortex-M3 32 bits, 72 MHz
Mémoire flash: 2 Mo
Processeur FMU: STM32F765, ARM Cortex-M7 32 bits, 216 MHz
Bus SPI externes: 2
Compatibilité GPS M10: PX4 1.14 ou version ultérieure ; ArduPilot 4.3 ou version ultérieure